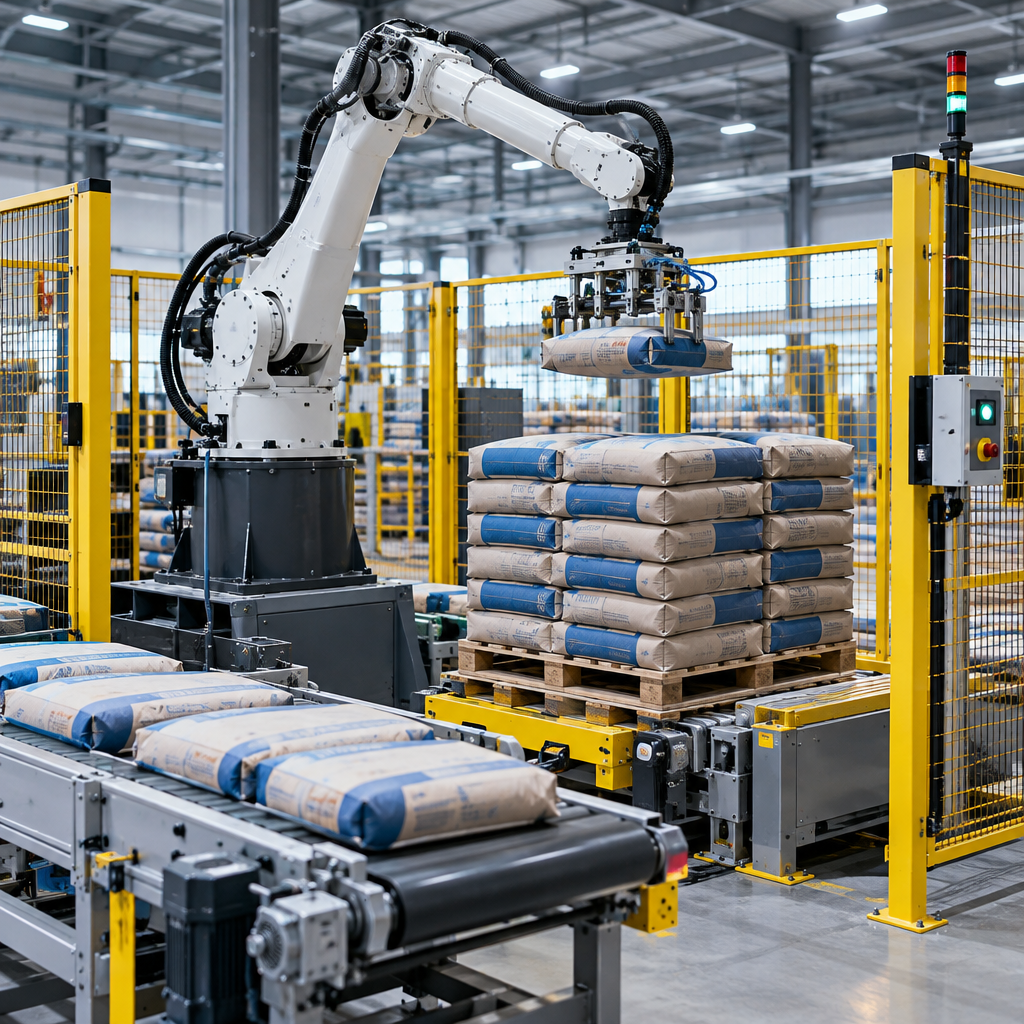
Tự động hóa công đoạn xếp bao giúp nhà máy giảm sự phụ thuộc vào thao tác thủ công tại cuối dây chuyền và tổ chức khu vực xuất hàng ổn định hơn. Tuy nhiên, với bao xi măng nặng 50 kg, việc lựa chọn robot không thể chỉ dựa trên khối lượng danh nghĩa của sản phẩm. Toàn bộ hệ thống phải được đánh giá đồng bộ, từ tải hữu ích, kết cấu kẹp bao, quán tính khi di chuyển đến vị trí cấp bao, quy cách pallet và vùng an toàn.
Milotech phát triển giải pháp palletizing cho bao xi măng và các loại vật liệu đóng bao tải nặng. Mỗi phương án cần được thiết kế theo điều kiện vận hành thực tế của nhà máy thay vì sử dụng một cấu hình cố định cho mọi dây chuyền.
Bài toán xếp bao xi măng 50 kg tại cuối dây chuyền
Bao xi măng sau công đoạn đóng gói cần được tiếp nhận, định hướng và xếp thành từng lớp trên pallet. Đây là công đoạn có tải trọng lớn, thao tác lặp lại và yêu cầu duy trì quy luật xếp nhất quán. Nếu thực hiện thủ công, chất lượng chồng bao có thể phụ thuộc vào nhân sự, nhịp cấp bao và điều kiện làm việc tại từng ca.
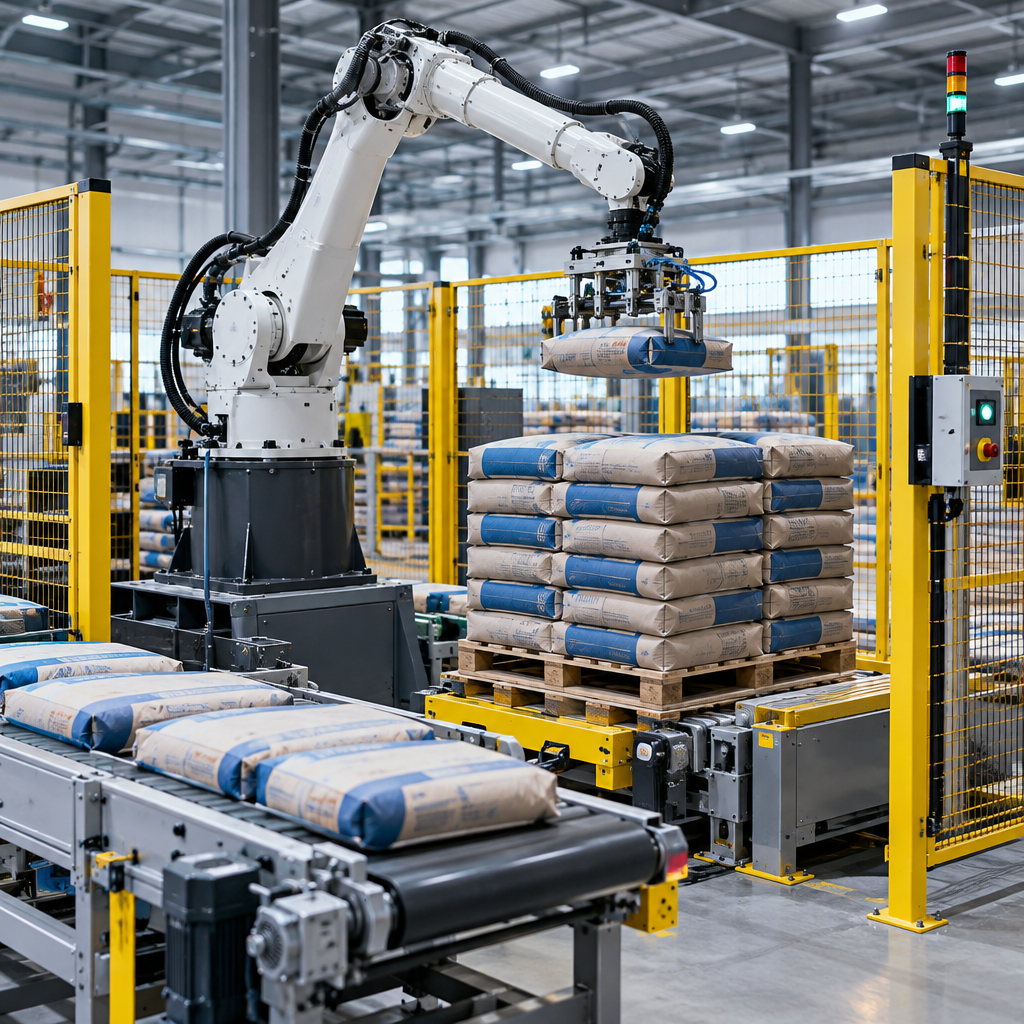
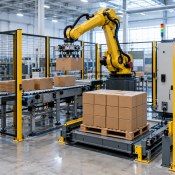
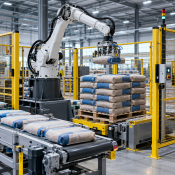
Robot xếp bao xi măng 50kg được sử dụng để nhận bao tại vị trí cấp, di chuyển theo quỹ đạo đã lập trình và đặt bao vào vị trí tương ứng trên pallet. Một chu trình tưởng như đơn giản nhưng thực tế liên quan đến nhiều biến số: hình dạng bao sau khi đóng, độ ổn định của vật liệu bên trong, hướng bao đi vào, khoảng cách di chuyển, chiều cao chồng bao và mẫu xếp của từng lớp.
Bao mềm cũng không ứng xử giống một chi tiết cơ khí cứng. Hình dạng bao có thể thay đổi khi được nâng, tăng tốc hoặc đặt xuống. Vì vậy, hệ thống cần kiểm soát cách tiếp xúc, giữ và nhả bao để hạn chế tình trạng lệch lớp, rơi bao hoặc tạo chồng hàng thiếu ổn định.
Năng suất lớn có thể là mục tiêu thiết kế theo yêu cầu của khách hàng, nhưng không nên được xem là kết quả mặc định. Chỉ tiêu này phải được xác định dựa trên dữ liệu đầu vào, mô phỏng chu trình và điều kiện nghiệm thu cụ thể của từng dự án.
Cấu hình cơ bản của hệ thống palletizing bao xi măng
Một hệ thống hoàn chỉnh thường được xây dựng quanh robot, nhưng hiệu quả vận hành phụ thuộc vào sự phối hợp của toàn bộ các cụm thiết bị.
Robot công nghiệp: Robot đảm nhiệm chuyển bao từ điểm nhận đến pallet. Việc lựa chọn phải xét đồng thời tải của bao, khối lượng bộ kẹp, vị trí trọng tâm và lực phát sinh trong quá trình tăng giảm tốc. Robot có tải hữu ích vừa đủ trên danh nghĩa chưa chắc đã phù hợp nếu quán tính của tổ hợp bao và kẹp vượt điều kiện vận hành cho phép.
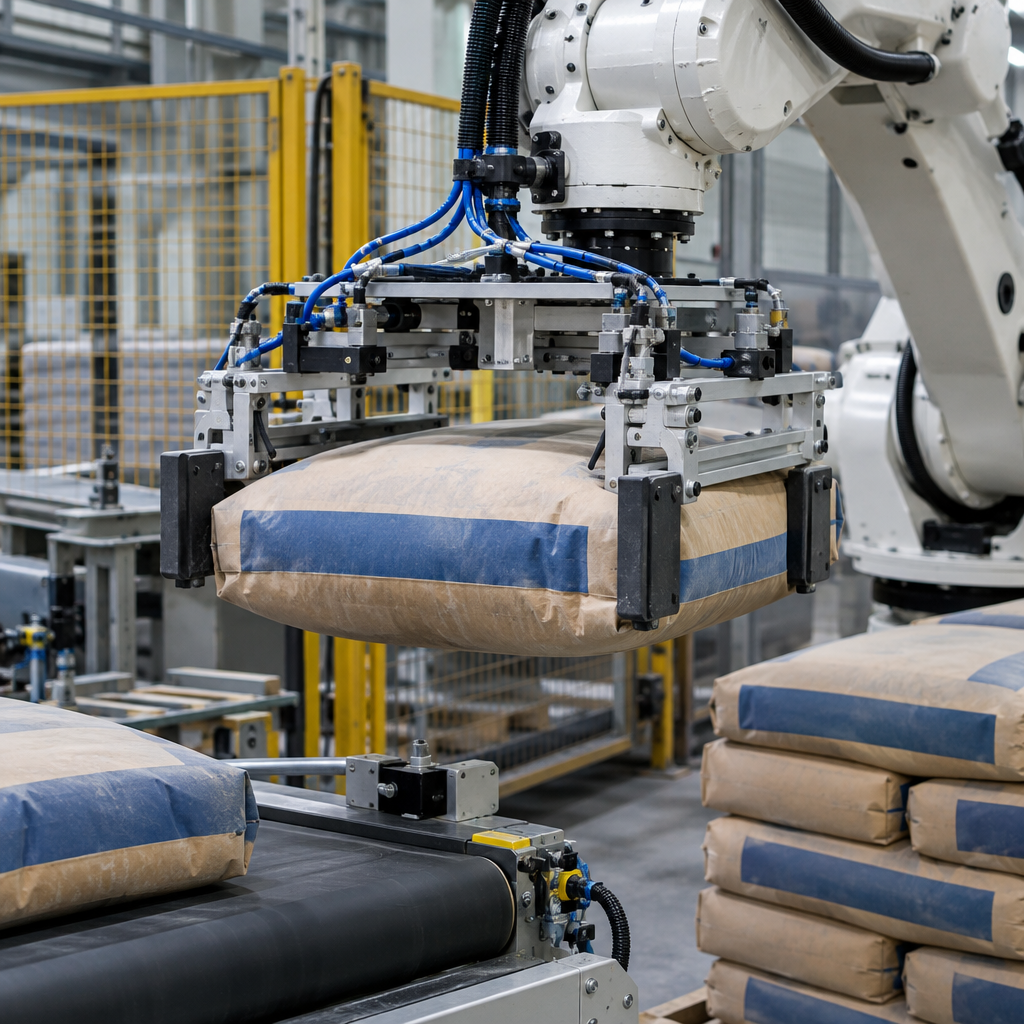
Bộ kẹp bao: Kẹp cần phù hợp với bao tải nặng và đặc tính bề mặt của bao. Kết cấu phải giữ được sản phẩm trong suốt quỹ đạo nhưng không làm ảnh hưởng không cần thiết đến bao. Cách kẹp, điểm đỡ, cơ chế nhả và khả năng duy trì hình dạng bao đều tác động trực tiếp đến độ chính xác khi xếp.
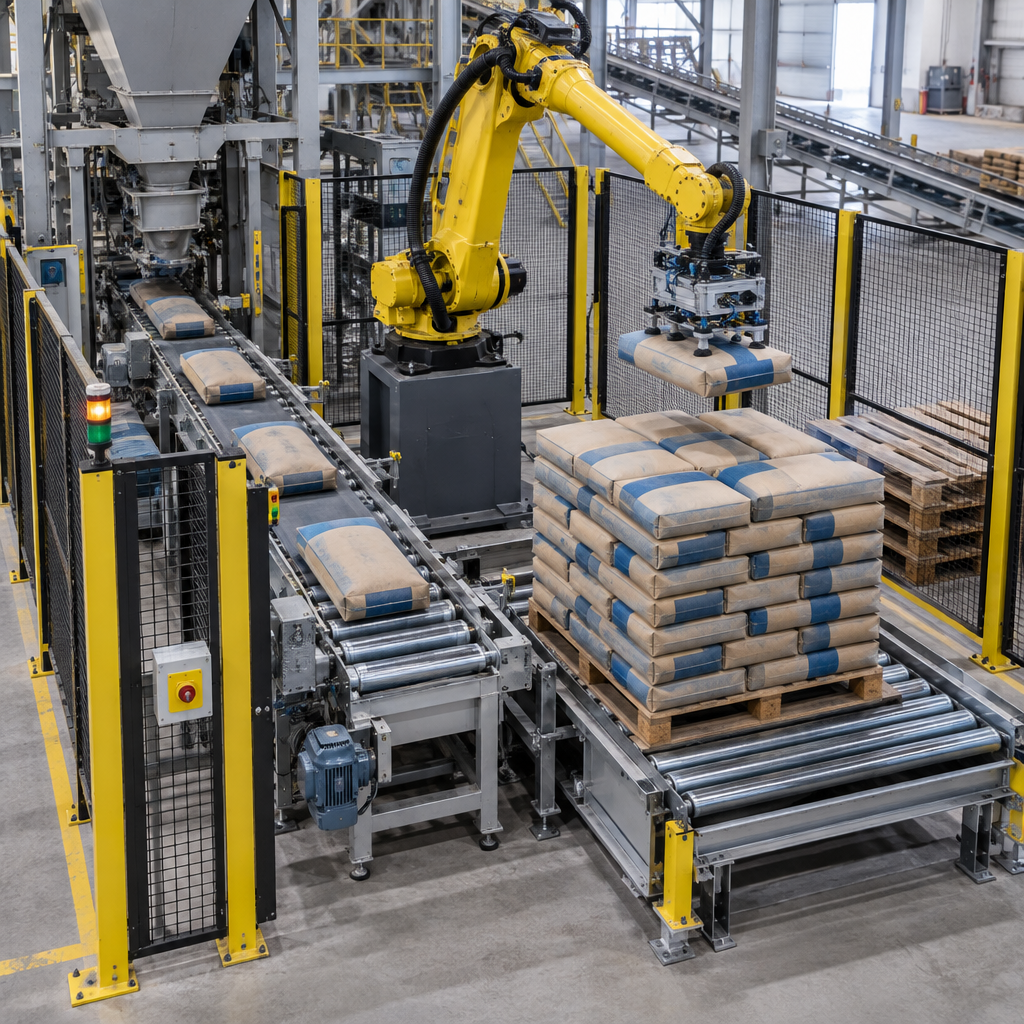
Băng tải và vị trí cấp bao: Bao cần được đưa tới khu vực nhận theo hướng và vị trí có thể kiểm soát. Nếu điểm cấp dao động hoặc bao đến không đúng tư thế, robot phải xử lý thêm biến thiên, làm tăng độ phức tạp của chu trình. Khoảng cách từ điểm nhận đến pallet cũng ảnh hưởng đến quỹ đạo và thời gian thao tác.
Trạm pallet: Tùy mặt bằng, hệ thống có thể được bố trí để xếp tại một hoặc nhiều vị trí. Việc cấp pallet rỗng, đưa pallet đầy ra ngoài và kết nối với công đoạn vận chuyển tiếp theo cần được xem xét ngay từ giai đoạn thiết kế.
Hệ thống điều khiển và an toàn: Tủ điều khiển, cảm biến, tín hiệu liên động và thiết bị bảo vệ phải tạo thành một hệ thống thống nhất. Hàng rào, cửa truy cập, vùng hoạt động của robot và quy trình can thiệp khi có sự cố cần được bố trí phù hợp với mặt bằng thực tế.
Tiêu chí chọn robot và kẹp cho bao 50 kg
Tiêu chí đầu tiên là tải hữu ích thực tế. Giá trị cần tính không chỉ gồm 50 kg của bao mà còn có khối lượng bộ kẹp và các thành phần gắn trên cổ tay robot. Ngoài tải tĩnh, đội ngũ thiết kế phải xem xét trọng tâm và quán tính khi robot di chuyển. Một cấu hình thiếu dự phòng có thể buộc hệ thống giảm tốc hoặc làm hạn chế quỹ đạo vận hành.
Tiêu chí thứ hai là tầm với và bố trí mặt bằng. Robot cần tiếp cận được điểm cấp bao, toàn bộ các vị trí trên pallet và các lớp xếp ở độ cao thiết kế. Tầm với quá ngắn gây hạn chế thao tác, trong khi bố trí không hợp lý có thể tạo quỹ đạo dài hoặc vùng giao thoa với thiết bị khác.
Tiêu chí thứ ba là đặc tính bao. Kỹ sư cần khảo sát kích thước, vật liệu vỏ, độ đầy, mức độ biến dạng và trạng thái bao tại thời điểm cấp vào. Cùng khối lượng 50 kg nhưng hai loại bao có hình dạng hoặc độ ổn định khác nhau có thể cần phương án kẹp khác nhau.
Tiêu chí thứ tư là mẫu xếp pallet. Số bao mỗi lớp, cách xoay hướng, kích thước pallet và yêu cầu ổn định của chồng hàng quyết định trình tự đặt bao. Mẫu xếp cần được kiểm tra cùng kích thước thực tế của bao, không nên chỉ xây dựng từ số liệu danh nghĩa.
Cuối cùng là điều kiện môi trường và khả năng bảo trì. Bụi, cách vệ sinh, không gian tiếp cận, nguồn cấp và yêu cầu phối hợp với dây chuyền hiện hữu đều cần được ghi nhận. Thiết kế tốt phải tạo điều kiện để kiểm tra kẹp, cảm biến và các bộ phận cần bảo dưỡng mà không gây khó khăn không cần thiết cho đội vận hành.
Quy trình khảo sát và thiết kế giải pháp
Dự án nên bắt đầu bằng việc thu thập dữ liệu đầu vào: loại bao, khối lượng, kích thước, trạng thái sản phẩm, nhịp cấp dự kiến, mẫu xếp, loại pallet và mặt bằng. Video vận hành hiện tại có thể hỗ trợ đánh giá, nhưng không thay thế hoàn toàn cho việc xác nhận kích thước và điều kiện tại hiện trường.
Sau đó, đơn vị tích hợp xác định điểm nhận bao, vị trí robot, hướng đặt pallet và luồng di chuyển của pallet rỗng, pallet đầy. Ở bước này, vùng an toàn phải được đưa vào bản vẽ cùng thiết bị sản xuất, thay vì bổ sung sau khi đã chốt bố trí.
Tiếp theo là lựa chọn robot, thiết kế kẹp và xây dựng quỹ đạo. Chu trình cần tính đến thời gian nhận bao, di chuyển, đặt bao và quay về. Nếu khách hàng đặt mục tiêu năng suất lớn, mục tiêu đó phải được phân tích trên toàn hệ thống vì robot không thể bù cho tình trạng cấp bao thiếu ổn định hoặc quá trình thay pallet kéo dài.
Trước khi vận hành chính thức, mẫu xếp và các tình huống bất thường cần được kiểm tra: bao đến lệch vị trí, thiếu pallet, pallet chưa sẵn sàng hoặc tín hiệu từ thiết bị liên quan bị gián đoạn. Tiêu chí nghiệm thu nên được thống nhất theo đúng cấu hình, sản phẩm và điều kiện thử đã xác định.
Những lỗi triển khai thường gặp
Một lỗi phổ biến là chọn robot chỉ theo khối lượng bao. Cách làm này bỏ qua khối lượng kẹp, trọng tâm và quán tính của toàn bộ tải. Hậu quả là cấu hình trên giấy có vẻ đáp ứng nhưng bị giới hạn khi xây dựng quỹ đạo thực tế.
Lỗi thứ hai là thiết kế kẹp khi chưa có đủ thông tin về bao. Nếu bao biến dạng nhiều hoặc bề mặt không phù hợp với nguyên lý giữ đã chọn, độ ổn định trong quá trình di chuyển sẽ không đạt như mong muốn.
Lỗi thứ ba là xem nhẹ vị trí cấp bao. Robot cần một điểm nhận có tính lặp lại. Khi băng tải đưa bao đến với hướng không ổn định, hệ thống có thể phải bổ sung cơ cấu căn chỉnh hoặc giải pháp nhận biết trạng thái bao.
Lỗi thứ tư là tối ưu tốc độ robot nhưng không xem xét nút thắt của toàn dây chuyền. Nhịp cấp bao, thời gian đổi pallet và quá trình chuyển pallet đầy đều có thể quyết định năng suất chung. Vì vậy, mục tiêu năng suất phải được đánh giá ở cấp độ hệ thống.
Lỗi cuối cùng là bố trí vùng an toàn quá muộn. Hàng rào và cửa truy cập có thể ảnh hưởng đến lối đi, bảo trì, vận chuyển pallet cũng như diện tích nhà xưởng. Nếu không được tính từ đầu, phương án có thể phải điều chỉnh đáng kể khi triển khai.
Khi nào giải pháp phù hợp hoặc chưa phù hợp?
Robot palletizing phù hợp khi nhà máy có sản phẩm đóng bao tương đối ổn định, quy luật xếp xác định rõ và đủ mặt bằng để tổ chức khu vực robot an toàn. Giải pháp cũng đáng xem xét khi công đoạn cuối dây chuyền có thao tác nâng bao nặng lặp lại, cần tăng tính nhất quán của chồng hàng hoặc cần liên kết với hệ thống vận chuyển pallet.
Ngược lại, dự án chưa nên triển khai ngay nếu kích thước và trạng thái bao thay đổi nhưng chưa được phân loại, điểm cấp bao thiếu ổn định hoặc mặt bằng chưa thể bố trí vùng an toàn. Trường hợp quy trình sản xuất đang thay đổi liên tục, nhà máy nên chuẩn hóa dữ liệu đầu vào trước khi chốt cấu hình robot.
Robot cũng không phải một thiết bị độc lập có thể đặt vào bất kỳ vị trí nào rồi tự động đạt mục tiêu. Nếu khâu cấp bao, pallet hoặc vận chuyển đầu ra chưa sẵn sàng, cần xem xét cải tạo đồng bộ hoặc chia dự án thành các giai đoạn phù hợp.
Trao đổi phương án cùng Milotech
Một phương án hiệu quả bắt đầu từ dữ liệu thực tế và mục tiêu vận hành rõ ràng. Milotech có thể cùng doanh nghiệp phân tích tải hữu ích, bộ kẹp, quán tính, vị trí cấp bao, mẫu xếp pallet và vùng an toàn để xây dựng cấu hình phù hợp cho bao xi măng 50 kg hoặc vật liệu đóng bao tải nặng.
Doanh nghiệp có thể tham khảo thêm các giải pháp tự động hóa tại Milotech. Để đánh giá mặt bằng, sản phẩm và mục tiêu năng suất của dây chuyền, hãy liên hệ Milotech để được tư vấn.
Hình ảnh giải pháp