01 / BAO NẶNG / NHÂN CÔNG
Nâng hạ lặp lại gây mệt và sai nhịp
Robot giúp ổn định công đoạn cuối dây chuyền khi cấu hình phù hợp.

Không chỉ bán cánh tay robot: MILOTECH thiết kế một cell palletizing hoàn chỉnh gồm cấp bao/thùng, định vị, đầu gắp, robot, pallet, cảm biến, PLC và vùng an toàn dựa trên bài toán năng suất của nhà máy.
GỬI LAYOUT – NHẬN PHƯƠNG ÁN ROBOT →KHÁM PHÁ HỆ THỐNG ↓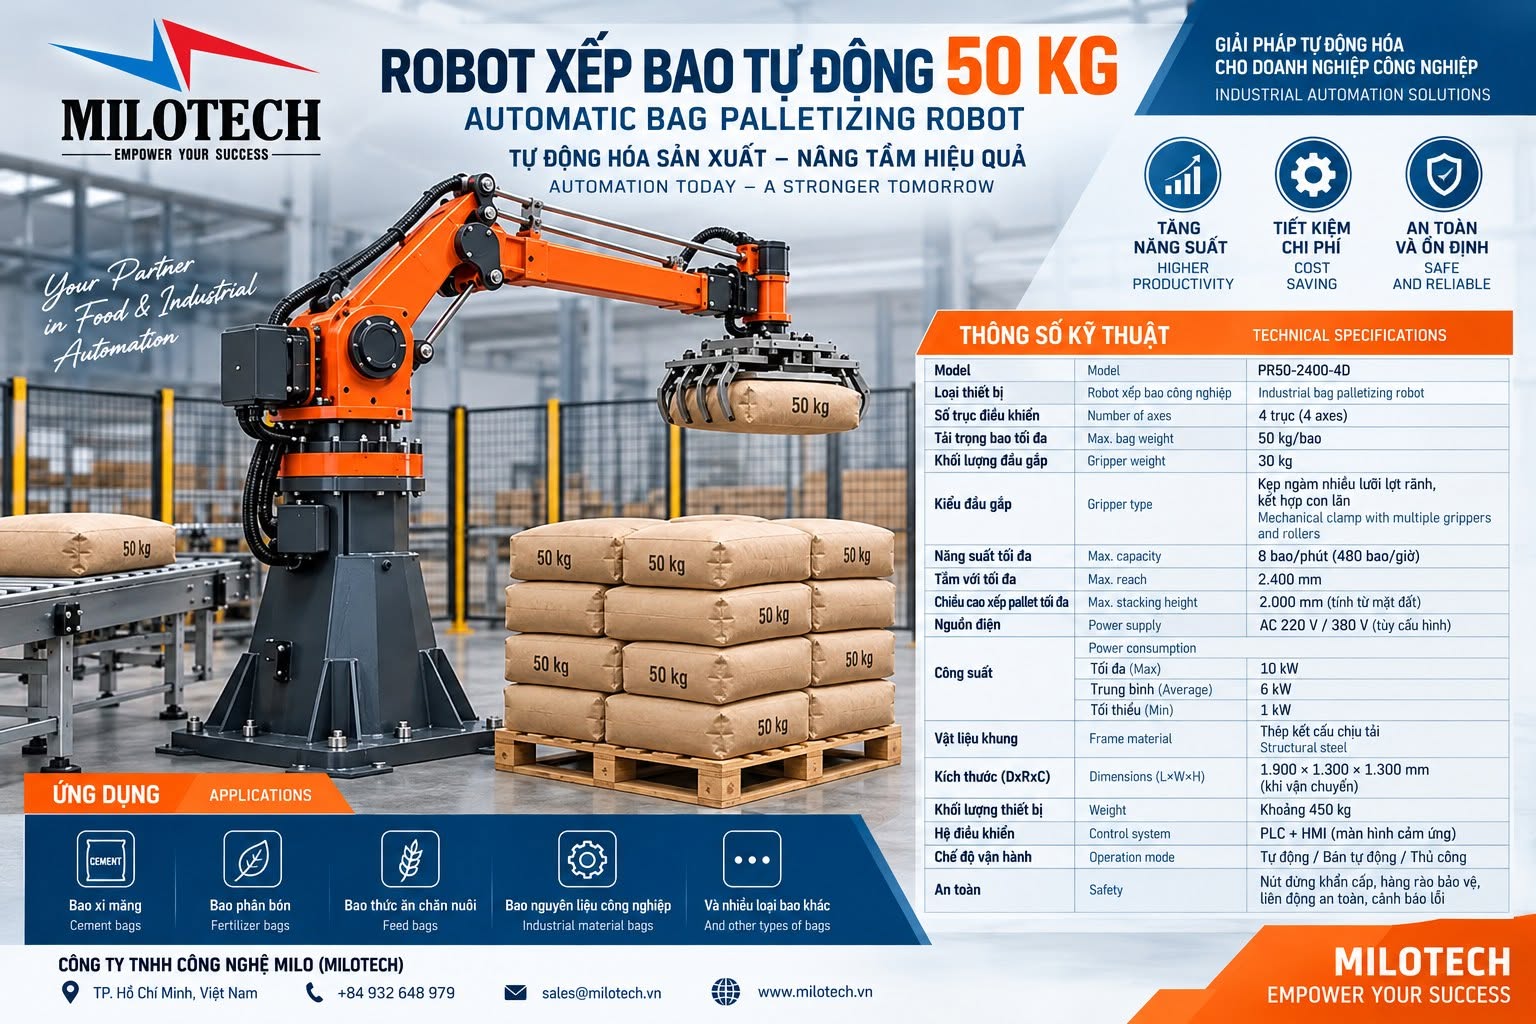
Một giải pháp tự động hóa tốt phải bắt đầu từ lỗi, giới hạn năng suất và tiêu chuẩn chấp nhận của từng công đoạn — không bắt đầu từ việc lựa chọn thiết bị có thông số lớn nhất.
Robot giúp ổn định công đoạn cuối dây chuyền khi cấu hình phù hợp.
Cần tính phối hợp cấp liệu, thời gian robot, thay pallet và buffer.
Quản lý recipe cho kích thước, trọng lượng và pattern.
Thiết kế gripper, kiểm tra độ giữ tải và biến dạng sản phẩm.
Các cấu phần phải được thiết kế như một chuỗi đồng bộ để tránh độ trễ, sản phẩm lỗi lọt hoặc thời gian chết tăng lên.
Đưa vật đến vùng robot; có dừng chặn, căn vị trí và khoảng cách sản phẩm.
Phát hiện có sản phẩm, trạng thái vị trí; camera nếu cần định vị hoặc đọc mã.
Chọn theo tải trọng kể cả gripper, tầm với, quán tính, duty cycle và khoảng làm việc.
Đầu kẹp cơ khí, kẹp bao, hút chân không hoặc phương án khác phù hợp mẫu.
Sơ đồ xếp lớp, giới hạn chiều cao, độ ổn định chồng xếp, cấp/thay pallet.
Interlock, stop khẩn, hàng rào hoặc bảo vệ hiện diện theo đánh giá rủi ro.
Ứng dụng bao xi măng, thức ăn chăn nuôi, phân bón, bột và các loại nguyên liệu.
Cấu hình nhiều kích thước thùng, recipe xếp pallet theo SKU.
Kẹp bao, kẹp cạnh thùng, hút chân không hoặc cấu trúc lai theo sản phẩm.
Định vị sản phẩm, phân phối line, pallet magazine, băng tải pallet và kết nối dữ liệu.
Bao mềm, bụi, nhịp cao; cần đầu gắp và giải pháp hút bụi phù hợp.
Bao dệt, bao giấy, bao PE/PP; tính trượt, độ phồng và ổn định tầng xếp.
Gắp thùng carton, xếp pallet theo lớp, giữ nhãn và cấu trúc hộp.
Hợp nhất nhiều nhánh băng tải, xếp theo recipe và truy xuất SKU.
Các giá trị dưới đây là các hạng mục cần khóa trong đề bài kỹ thuật. MILOTECH đề xuất cấu hình và điều kiện nghiệm thu sau khi có thông tin mẫu và hiện trạng nhà máy.
| Tải mục tiêu ứng dụng | 20–50 kg/đơn vị hàng; không đồng nghĩa tải danh định của mọi mẫu robot |
|---|---|
| Khối lượng thiết kế | Trọng lượng hàng + đầu gắp + dây khí/ống đi kèm + hệ số động học |
| Năng suất | Theo số sản phẩm/giờ và thời gian chu kỳ thực đo |
| Kiểu robot | Robot công nghiệp hoặc cobot tùy vùng làm việc và mục tiêu năng suất |
| Pattern xếp | Số hàng/lớp, số lớp, chiều cao pallet và tải cho phép |
| An toàn cell | Đánh giá rủi ro, thiết bị bảo vệ, kiểm soát tiếp cận và interlock |
Mỗi giai đoạn có đầu ra xác định: dữ liệu khảo sát → nguyên lý → thử nghiệm → bản vẽ và cấu hình → tiêu chí nghiệm thu và hướng dẫn vận hành.
Không thể xác nhận chỉ từ hai số này. Cần kiểm tra tải gồm gripper, quãng di chuyển, pattern, chiều cao, chu kỳ và có thay pallet trong thời gian chạy không.
Không mặc định. Phải đánh giá rủi ro của toàn hệ thống, bao gồm tải 50 kg và gripper; tùy kết quả có thể cần rào chắn hoặc thiết bị bảo vệ.
Tùy bề mặt, độ kín, bụi, độ thấm khí và độ biến dạng. Kẹp cơ khí hoặc gripper lai có thể phù hợp hơn.
Có thể thiết kế nhiều recipe theo kích thước bao/thùng và quy cách pallet, sau khi xác nhận vùng hoạt động an toàn.
Để tránh báo giá sai cấu hình, vui lòng gửi: Ảnh bao/thùng, khối lượng, kích thước, số sản phẩm/giờ, loại pallet, sơ đồ xếp và kích thước khu vực lắp.
Chuẩn bị ảnh, video và yêu cầu sản lượng để nhận phản hồi sát với điều kiện vận hành. Có thể gửi qua biểu mẫu liên hệ hiện tại; vui lòng ghi rõ chủ đề MILOTECH Robot Palletizer.
GỬI LAYOUT – NHẬN PHƯƠNG ÁN ROBOT →Không phát hành cam kết về độ chính xác, năng suất hay ROI khi chưa có dữ liệu khảo sát và thử nghiệm.