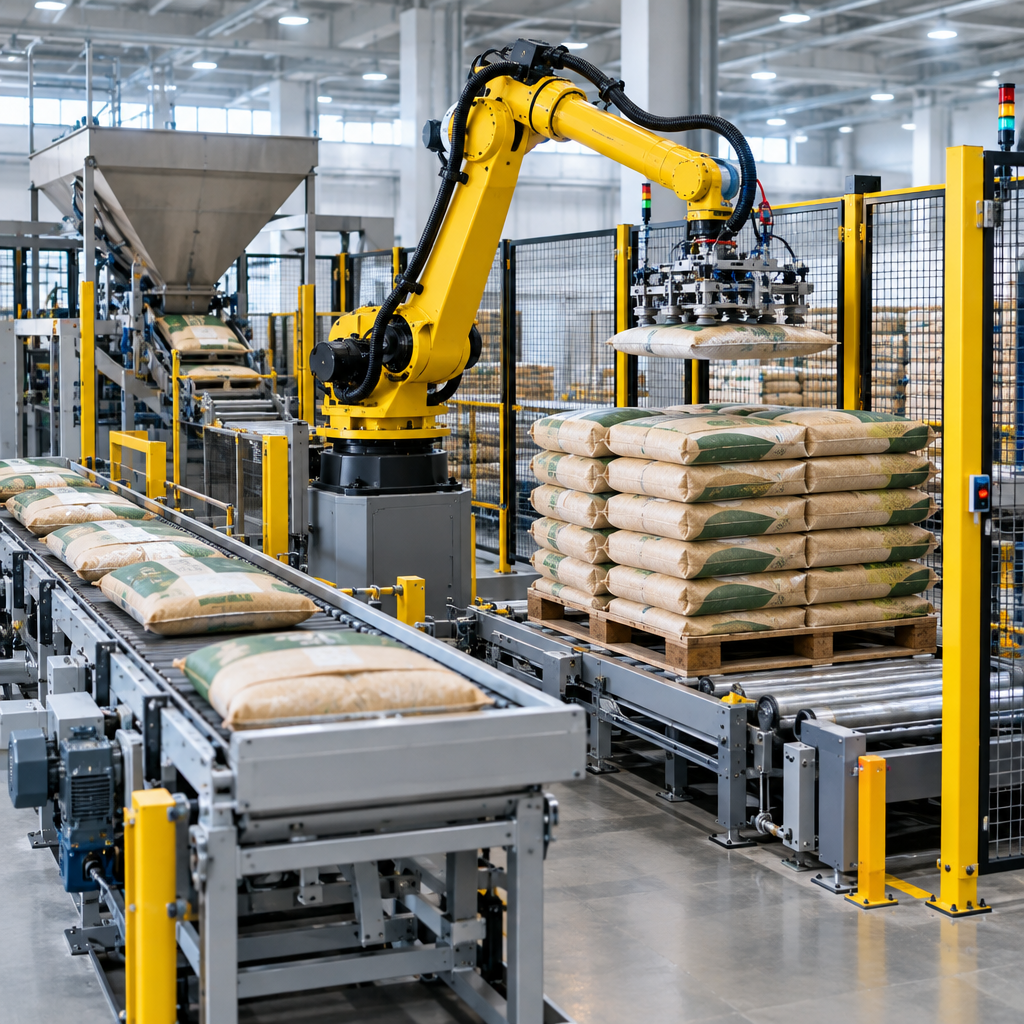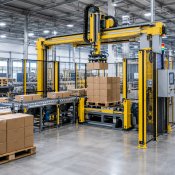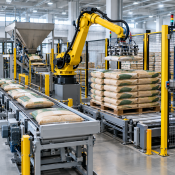
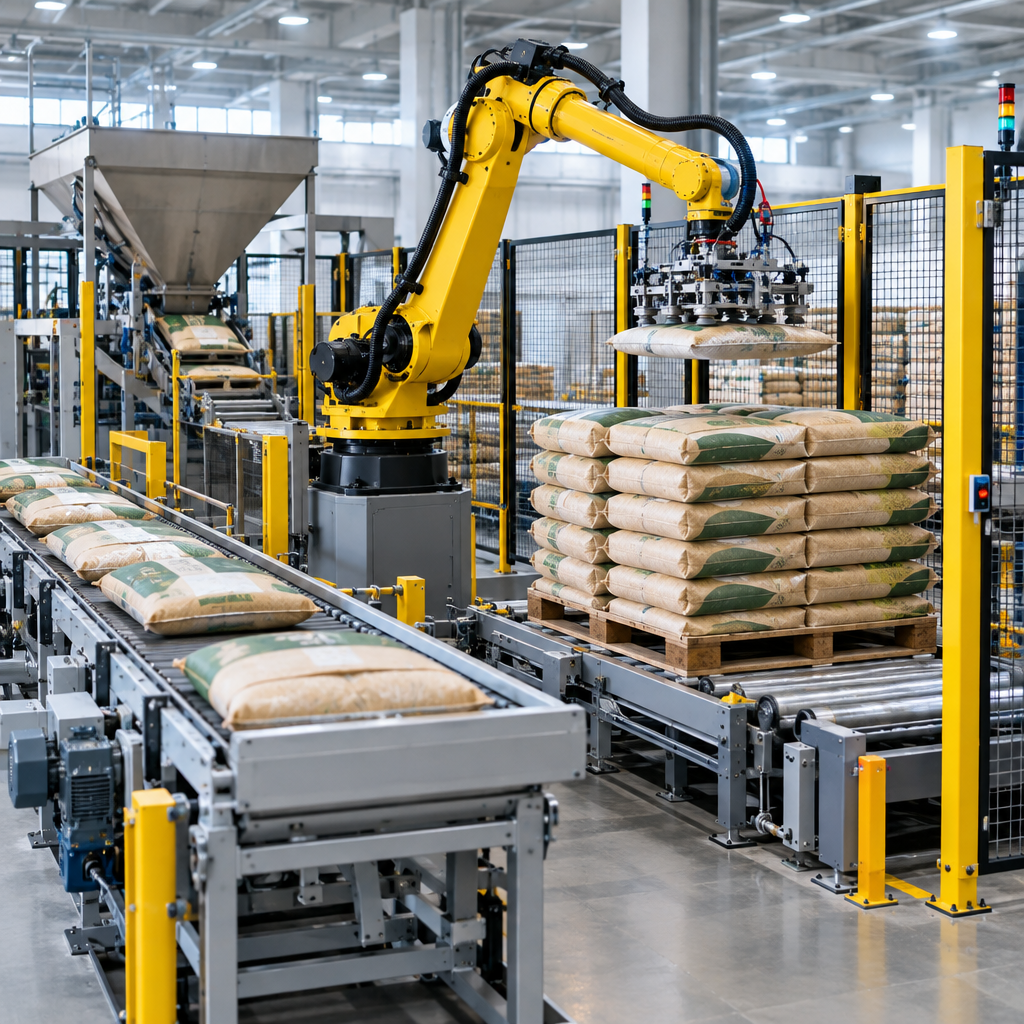
Trong dây chuyền đóng gói nông sản, công đoạn đưa bao thành phẩm lên pallet ảnh hưởng trực tiếp đến tính liên tục của quá trình sản xuất và tổ chức khu vực cuối chuyền. Khi thực hiện thủ công, doanh nghiệp phải đồng thời xử lý nhiều yếu tố như trọng lượng bao, hình dạng không đồng nhất, cách sắp lớp và sự phối hợp giữa băng tải với vị trí pallet.
Robot xếp bao nông sản tự động là một hướng tự động hóa có thể được xem xét cho các sản phẩm nông sản đóng bao. Tuy nhiên, đây không phải thiết bị có thể lựa chọn chỉ dựa trên tải trọng danh nghĩa. Hiệu quả của giải pháp phụ thuộc vào đặc tính sản phẩm, độ ổn định của bao, gripper, layout dây chuyền và pattern xếp pallet. Vì vậy, khảo sát hiện trường và thử nghiệm với bao thực tế là bước quan trọng trước khi xác định cấu hình.
Bài toán xếp bao nông sản tại cuối dây chuyền
Bao nông sản không phải lúc nào cũng có hình dạng cố định như thùng carton. Vật liệu bên trong có thể dịch chuyển, khiến bề mặt bao thay đổi trong quá trình vận chuyển và gắp. Mức độ đầy, cách đóng miệng bao và khả năng giữ hình của bao cũng tác động đến vị trí trọng tâm cũng như độ ổn định khi xếp chồng.
Bài toán vì thế không chỉ là đưa một bao từ băng tải sang pallet. Hệ thống còn phải tạo được điều kiện để robot tiếp nhận bao ở trạng thái phù hợp, gắp đúng cách, di chuyển trong không gian bố trí sẵn có và đặt bao theo pattern đã xác định. Nếu một trong các khâu này chưa được đánh giá đầy đủ, pallet có thể thiếu ổn định hoặc quá trình vận hành dễ bị gián đoạn.
Đối với chủ nhà máy, mục tiêu cần được xác định rõ ngay từ đầu: tự động hóa một công đoạn độc lập, kết nối với dây chuyền đóng bao hiện hữu hay thiết kế lại toàn bộ khu vực cuối chuyền. Với quản lý sản xuất và kỹ sư, cần làm rõ thêm sự biến thiên của bao, quy trình đổi sản phẩm, luồng pallet rỗng và cách đưa pallet thành phẩm ra khỏi khu vực robot.
Cấu hình cơ bản của hệ thống robot xếp bao
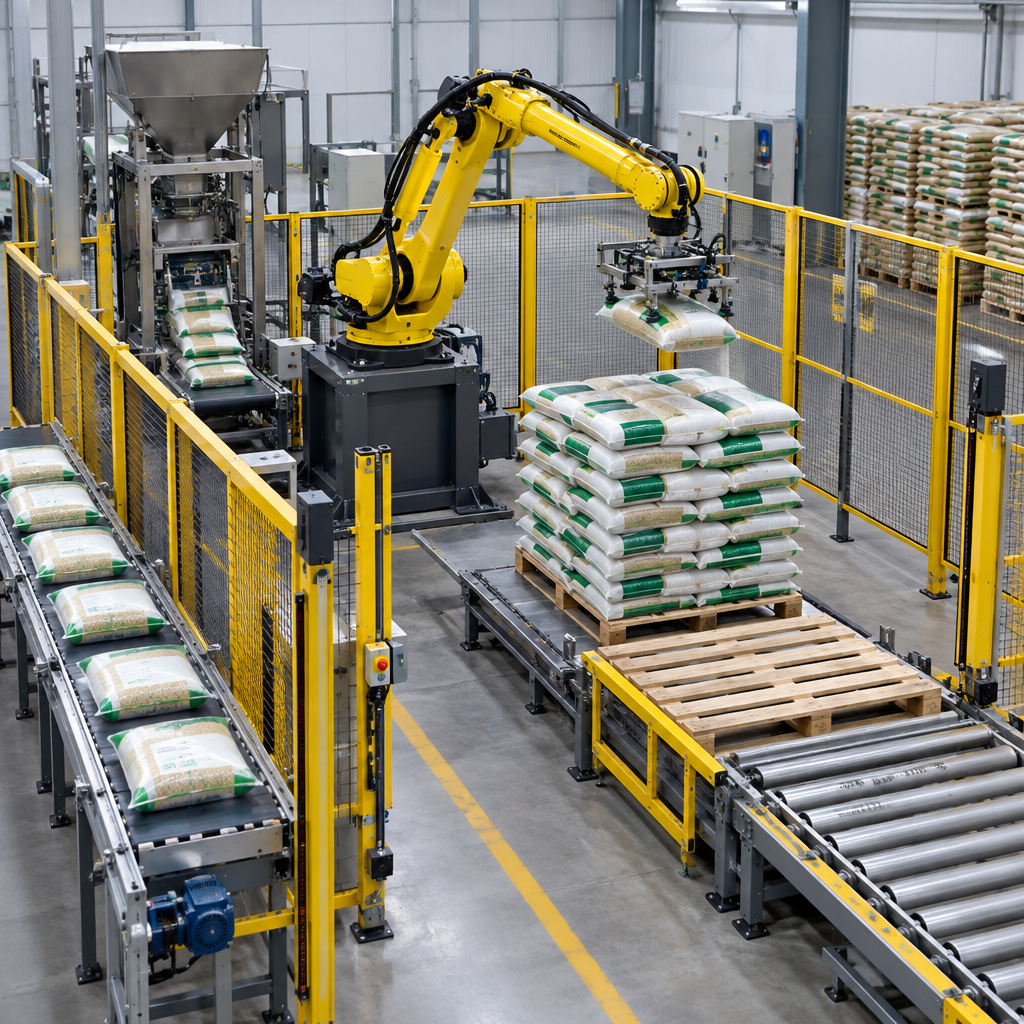
Một hệ thống thường được xây dựng từ nhiều thành phần phối hợp với nhau thay vì chỉ có robot. Cấu hình cụ thể phải được xác định theo khảo sát, nhưng về mặt chức năng có thể gồm các nhóm chính sau:
- Băng tải tiếp nhận bao từ công đoạn đóng gói và đưa bao đến vị trí gắp.
- Cơ cấu định hướng hoặc ổn định bao nhằm tạo trạng thái đầu vào phù hợp cho robot.
- Robot thực hiện chu trình gắp, di chuyển và đặt bao lên pallet.
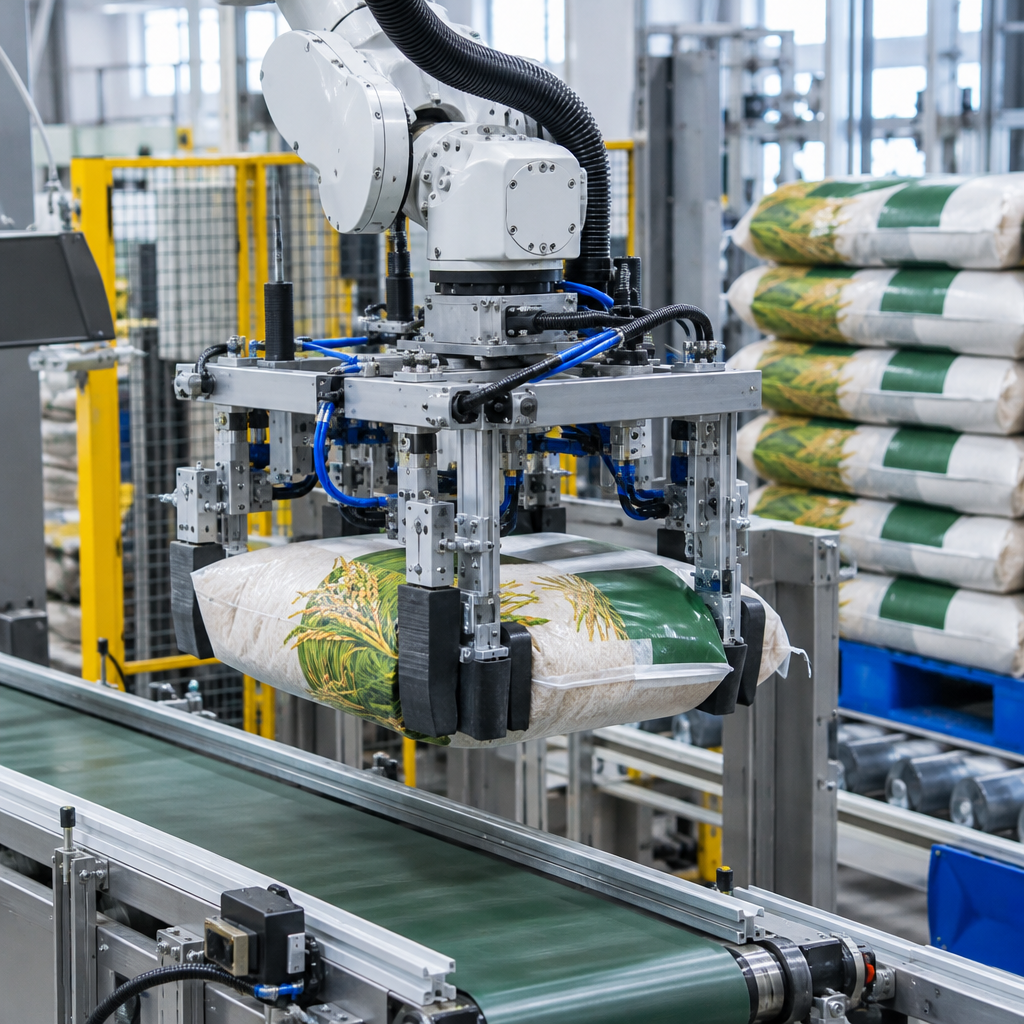
- Gripper được thiết kế theo trọng lượng, hình dạng, vật liệu và độ ổn định của bao.
- Vị trí cấp pallet, khu vực xếp bao và luồng đưa pallet hoàn thiện ra ngoài.
- Hệ thống điều khiển để phối hợp robot, băng tải và các tín hiệu liên quan.
- Các hạng mục bảo vệ khu vực làm việc được lựa chọn theo thiết kế và điều kiện vận hành thực tế.
Trong cấu hình này, gripper là bộ phận cần được xem xét kỹ. Một giải pháp gắp phù hợp phải tương thích với bao thật, không chỉ với kích thước được ghi trên tài liệu. Bao mềm, bao có bề mặt trơn hoặc bao thay đổi hình dạng sau khi nằm trên băng tải có thể đòi hỏi cách tiếp cận khác nhau. Việc thử nghiệm giúp kiểm tra khả năng tiếp nhận, giữ và đặt bao trong các trạng thái có thể xuất hiện khi sản xuất.
Layout cũng quyết định phạm vi làm việc của robot và cách tổ chức luồng vật liệu. Cần bố trí hợp lý vị trí băng tải, pallet, lối vận hành và khu vực xử lý khi có bất thường. Một layout vừa đủ về mặt hình học nhưng gây khó khăn cho việc tiếp cận, kiểm tra hoặc thay đổi sản phẩm vẫn có thể tạo ra vấn đề trong vận hành lâu dài.
Tiêu chí lựa chọn giải pháp phù hợp
Trước khi lựa chọn robot xếp bao nông sản tự động, doanh nghiệp nên lập danh sách dữ liệu đầu vào theo điều kiện sản xuất thực tế. Các tiêu chí quan trọng gồm:
- Trọng lượng của từng loại bao và mức độ biến thiên giữa các bao.
- Kích thước danh nghĩa, hình dạng thực tế và khả năng giữ hình sau khi đóng gói.
- Độ ổn định của vật liệu bên trong khi bao di chuyển hoặc được nâng lên.
- Vật liệu bao, đặc điểm bề mặt và cấu tạo khu vực miệng bao.
- Hướng bao, khoảng cách giữa các bao và trạng thái bao tại điểm cuối băng tải.
- Kích thước pallet, chiều xếp mong muốn và pattern của từng lớp.
- Không gian nhà xưởng, vị trí thiết bị hiện hữu và luồng di chuyển pallet.
- Số loại sản phẩm cần xử lý và yêu cầu chuyển đổi giữa các loại bao.
Pattern pallet cần được đánh giá cùng với đặc tính bao. Cách xoay hướng, bố trí vị trí và liên kết giữa các lớp có ảnh hưởng đến độ ổn định của pallet. Pattern không nên được quyết định tách rời khỏi thử nghiệm gắp đặt, bởi hình dạng bao sau khi đặt có thể khác so với mô hình lý thuyết.
Doanh nghiệp cũng không nên chốt phương án chỉ từ bản vẽ kích thước. Mẫu bao thật, trạng thái sản phẩm thật và điều kiện băng tải thực tế cung cấp dữ liệu quan trọng hơn cho việc xác định gripper và chu trình robot. Các thông số vận hành cuối cùng chỉ nên được xác nhận sau khảo sát và thử nghiệm phù hợp.
Quy trình đánh giá trước khi triển khai
Một dự án nên bắt đầu bằng việc thu thập thông tin về sản phẩm, bao bì và dây chuyền hiện hữu. Đội ngũ kỹ thuật cần quan sát bao tại nhiều thời điểm thay vì chỉ kiểm tra một mẫu đã được chuẩn bị riêng. Điều này giúp nhận diện mức độ biến thiên có thể xảy ra trong sản xuất.
Tiếp theo là đánh giá băng tải và điểm robot nhận bao. Nếu bao đến không đúng hướng, chồng lấn hoặc có trạng thái khó dự đoán, robot sẽ khó thực hiện chu trình ổn định dù gripper được thiết kế tốt. Khi cần thiết, cấu hình phải tính đến bước định hướng hoặc ổn định bao trước vị trí gắp.
Sau khi có dữ liệu đầu vào, đơn vị triển khai có thể xây dựng layout, đề xuất nguyên lý gripper và pattern pallet. Thử nghiệm với sản phẩm đại diện giúp kiểm tra các giả định kỹ thuật, phát hiện tình huống bao bị biến dạng hoặc thay đổi trọng tâm, đồng thời cung cấp cơ sở để hoàn thiện cấu hình.
Doanh nghiệp có thể tham khảo thêm các hướng tiếp cận tự động hóa công nghiệp tại Milotech và chuẩn bị trước thông tin về bao, pallet, mặt bằng cũng như dây chuyền hiện tại để quá trình trao đổi kỹ thuật tập trung hơn.
Các lỗi triển khai thường gặp
Một lỗi phổ biến là xem mọi bao có cùng trọng lượng như nhau về khả năng gắp. Trên thực tế, hai loại bao cùng khối lượng vẫn có thể khác đáng kể về vật liệu, độ đầy, hình dạng và sự dịch chuyển của sản phẩm bên trong. Nếu chỉ dựa trên tải trọng, lựa chọn gripper có thể không phù hợp.
Lỗi thứ hai là bỏ qua chất lượng đầu vào của băng tải. Robot cần nhận được bao trong trạng thái có thể dự đoán. Khi hướng bao và khoảng cách giữa các bao không ổn định, toàn bộ hệ thống sẽ phải xử lý nhiều biến số hơn dự kiến.
Lỗi thứ ba là thiết kế pattern pallet theo hình chữ nhật lý tưởng của bao. Bao nông sản có thể thay đổi hình dạng sau khi được đặt, vì vậy cần kiểm tra pattern bằng mẫu thực tế và xem xét độ ổn định của từng lớp.
Một số dự án cũng tập trung quá nhiều vào vị trí lắp robot mà chưa đánh giá đầy đủ luồng pallet, khả năng tiếp cận thiết bị và không gian xử lý sự cố. Layout cần phục vụ cả vận hành thường ngày lẫn kiểm tra kỹ thuật.
Cuối cùng, việc xác nhận thông số quá sớm khi chưa khảo sát hoặc thử nghiệm có thể tạo ra kỳ vọng không phù hợp. Các dữ liệu về sản phẩm và điều kiện hiện trường cần được kiểm chứng trước khi thống nhất phương án cuối cùng.
Khi nào giải pháp phù hợp hoặc chưa phù hợp?
Robot xếp bao có thể phù hợp khi doanh nghiệp có sản phẩm đóng bao với đặc tính đủ rõ để đánh giá, có khả năng tổ chức điểm nhận bao ổn định và có mặt bằng cho robot cùng luồng pallet. Giải pháp cũng đáng xem xét khi nhà máy muốn chuẩn hóa công đoạn xếp pallet và có thể xác định pattern cho từng nhóm sản phẩm.
Ngược lại, giải pháp chưa nên được quyết định ngay nếu bao biến dạng quá khó dự đoán, dữ liệu về sản phẩm chưa đầy đủ hoặc dây chuyền đưa bao đến vị trí gắp thiếu ổn định. Trường hợp mặt bằng chưa xác định, pallet thay đổi nhưng chưa có quy tắc rõ ràng hoặc doanh nghiệp chưa thể cung cấp mẫu bao để thử nghiệm cũng cần được đánh giá thêm.
Điều này không đồng nghĩa với việc không thể tự động hóa. Doanh nghiệp có thể cần điều chỉnh bao bì, cải thiện băng tải, bổ sung bước định hướng hoặc tổ chức lại layout trước khi hoàn thiện phương án robot.
Chuẩn bị thông tin để nhận tư vấn kỹ thuật
Để đánh giá đúng nhu cầu, doanh nghiệp nên chuẩn bị mẫu bao, thông tin trọng lượng, kích thước, vật liệu bao, đặc điểm sản phẩm bên trong, bản vẽ mặt bằng và thông tin pallet. Hình ảnh hoặc video về trạng thái bao trên băng tải cũng hữu ích cho bước trao đổi ban đầu, nhưng không thay thế khảo sát và thử nghiệm thực tế.
Một giải pháp phù hợp cần được xây dựng đồng bộ từ bao, băng tải, gripper, robot, layout đến pattern pallet. Nếu doanh nghiệp đang xem xét tự động hóa công đoạn cuối dây chuyền, hãy liên hệ Milotech để được tư vấn dựa trên sản phẩm, bao bì và điều kiện nhà máy thực tế.
Hình ảnh giải pháp