Trong nhà máy thức ăn chăn nuôi, công đoạn đưa bao thành phẩm từ dây chuyền đóng bao lên pallet ảnh hưởng trực tiếp đến tổ chức nhân sự, luồng di chuyển hàng hóa và khả năng duy trì sản xuất ổn định. Khi sản lượng tăng hoặc quy cách xếp pallet trở nên phức tạp, phương án xếp bao thủ công có thể gặp khó khăn về tính đồng đều, bố trí lao động và khả năng phối hợp với các thiết bị phía trước.
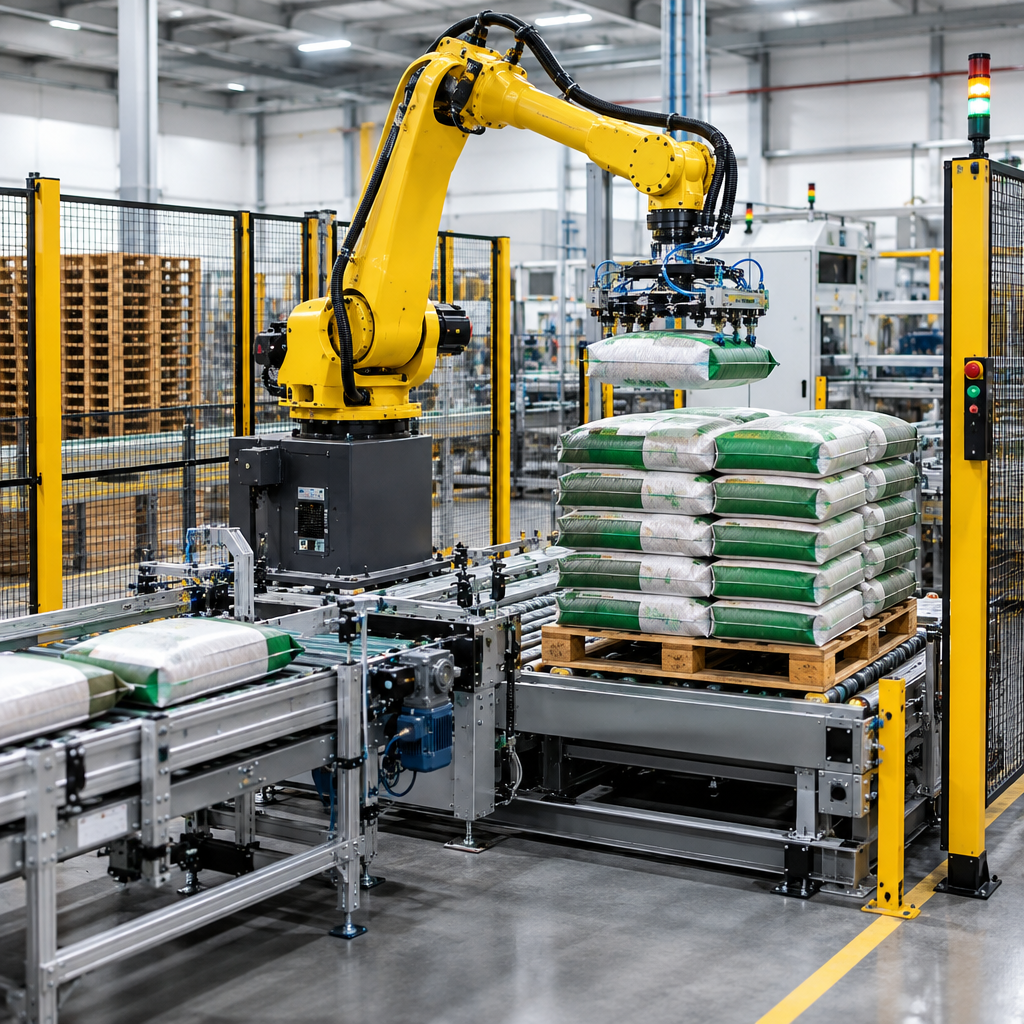
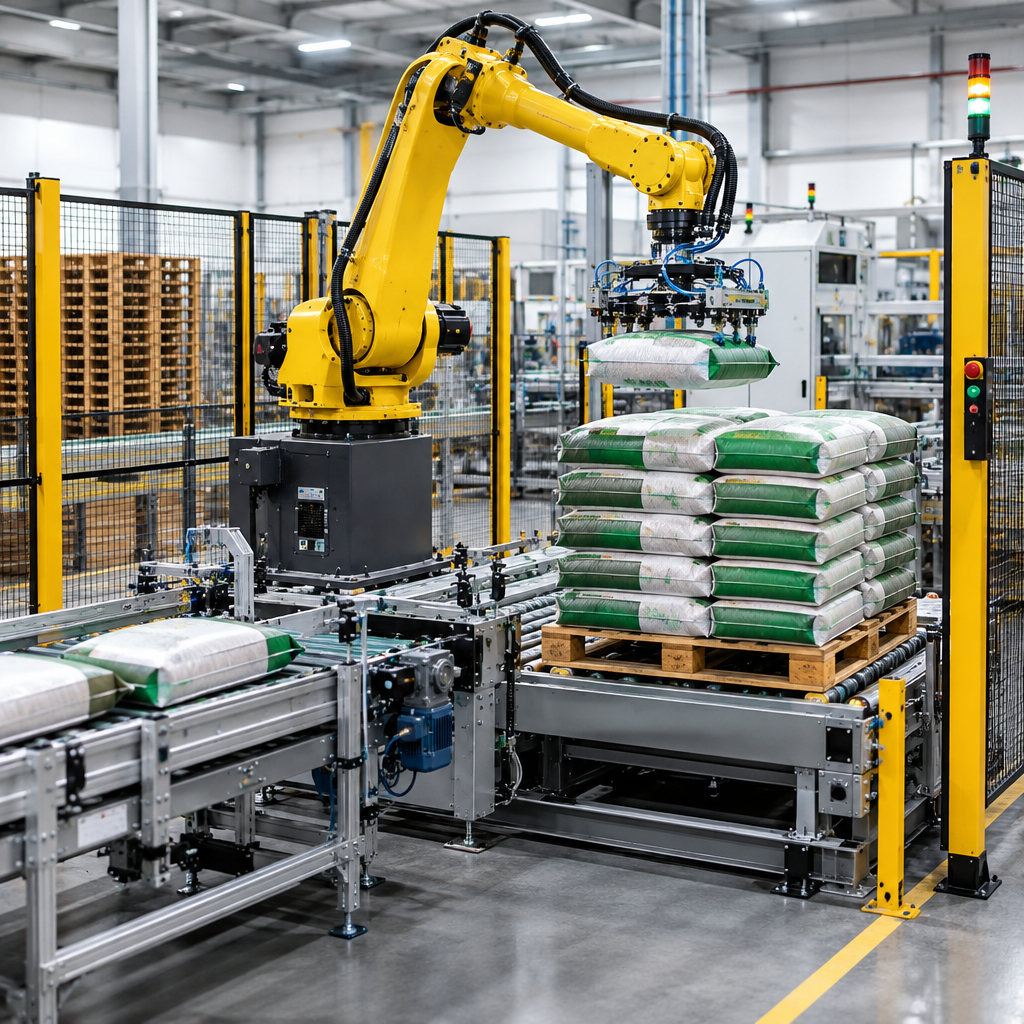
Robot xếp bao cám tự động là giải pháp cơ khí và điều khiển được thiết kế để gắp từng bao sau công đoạn đóng gói, di chuyển đến pallet và sắp xếp theo sơ đồ đã xác định. Tuy nhiên, hiệu quả của hệ thống không chỉ phụ thuộc vào robot. Bao thực tế, nhịp cấp liệu, băng tải, vị trí dừng bao, bộ gắp, pallet và mặt bằng đều phải được khảo sát như một hệ thống thống nhất.
Milotech phát triển giải pháp robot gắp và xếp bao cám, thức ăn chăn nuôi lên pallet cho dây chuyền đóng bao. Cấu hình được tính toán theo điều kiện vận hành thực tế thay vì áp dụng một thông số chung cho mọi nhà máy.
Bài toán xếp bao trong nhà máy thức ăn chăn nuôi
Bao cám sau khi định lượng và khâu miệng cần được vận chuyển đến khu vực xếp pallet. Ở công đoạn này, nhà máy thường phải giải quyết đồng thời nhiều yêu cầu: bao cần đến đúng vị trí, bề mặt bao đủ ổn định để gắp, hướng bao phù hợp với sơ đồ xếp và pallet phải được đặt trong vùng làm việc an toàn của robot.
Đặc tính của bao thức ăn chăn nuôi cũng tạo ra những yêu cầu riêng. Hình dạng bao có thể thay đổi theo độ đầy, cách phân bố vật liệu bên trong và trạng thái miệng bao sau khi khâu. Bao quá phồng, lệch trọng tâm hoặc chưa được làm phẳng phù hợp có thể khiến thao tác gắp và đặt thiếu ổn định. Vì vậy, không nên xem robot như một thiết bị độc lập có thể lắp trực tiếp vào cuối dây chuyền mà không kiểm tra các công đoạn trước đó.
Một bài toán triển khai đầy đủ cần trả lời các câu hỏi: nhà máy đang sử dụng những loại bao nào, kích thước và khối lượng thực tế ra sao, có bao nhiêu quy cách xếp, robot phục vụ một hay nhiều vị trí pallet, tốc độ bao đến có ổn định không và khu vực lắp đặt còn đủ không gian cho thiết bị cùng vùng an toàn hay không.
Cấu hình cơ bản của hệ thống robot xếp bao cám tự động
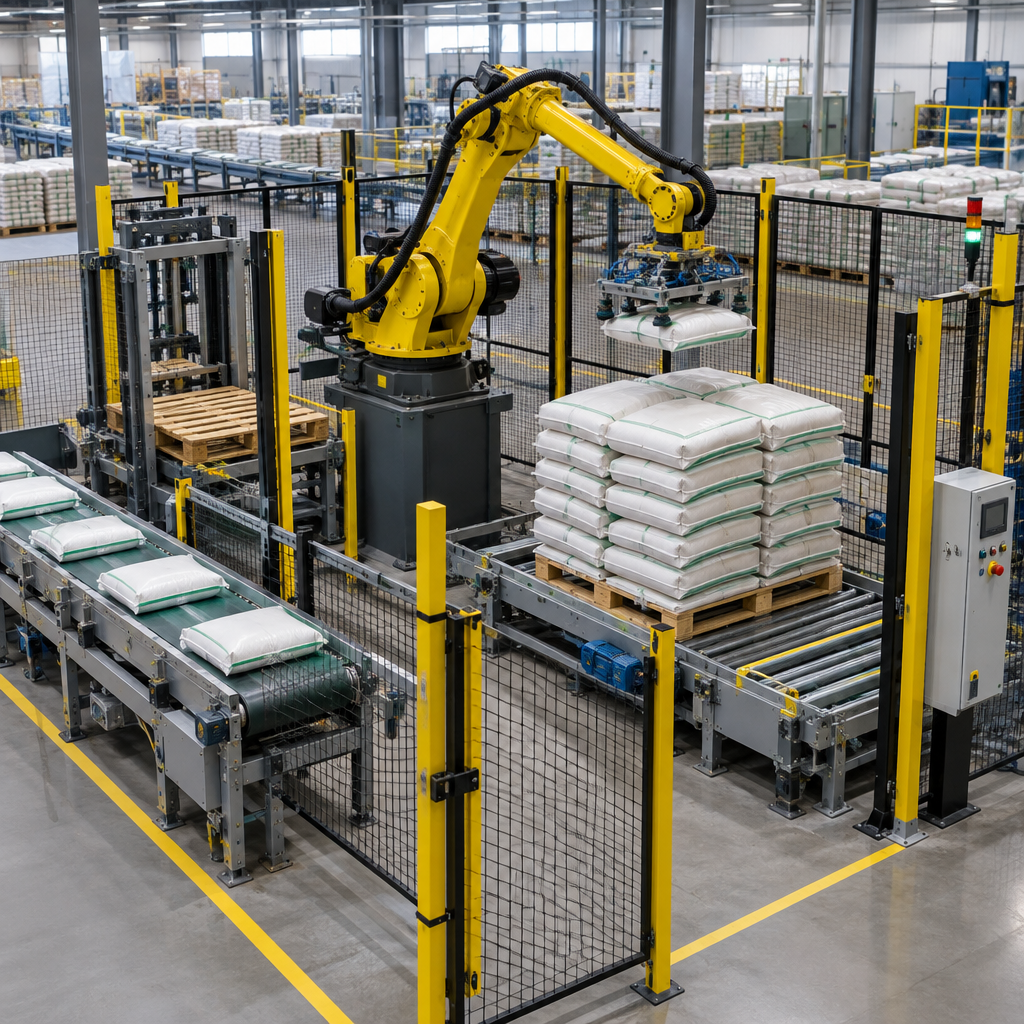
Một hệ thống có thể được tích hợp từ máy định lượng, máy khâu bao, băng tải, vị trí dừng bao và robot palletizer. Tùy hiện trạng nhà máy, Milotech có thể xem xét khả năng kết nối với dây chuyền đang vận hành hoặc xây dựng cấu hình đồng bộ cho khu vực đóng bao và xếp pallet.
Máy định lượng tạo ra bao theo khối lượng cài đặt của dây chuyền. Sau đó, máy khâu hoàn thiện miệng bao trước khi bao được chuyển qua băng tải. Cách bố trí băng tải cần giúp bao di chuyển đúng hướng, hạn chế lệch khỏi quỹ đạo và đưa bao đến vị trí dừng phù hợp với thao tác gắp.
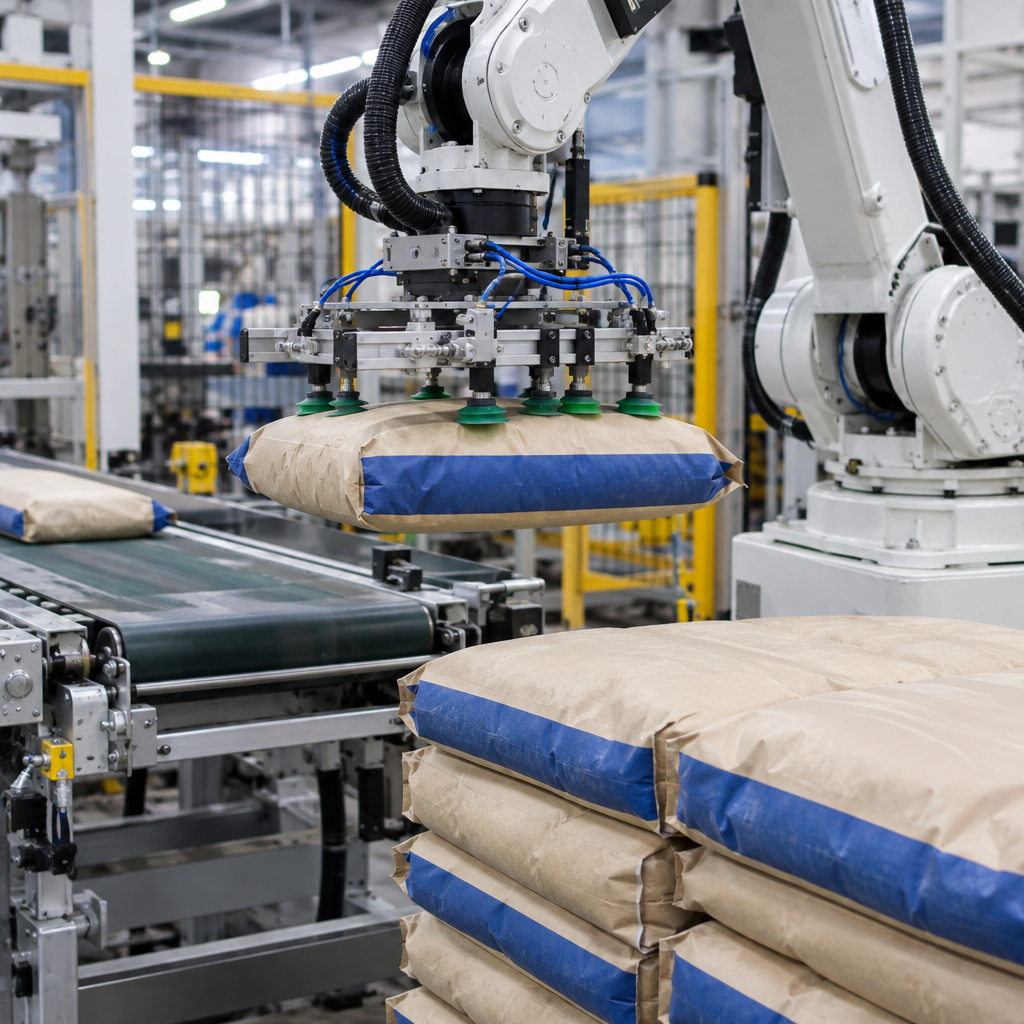
Vị trí dừng bao đóng vai trò xác lập điểm lấy sản phẩm. Nếu bao dừng không nhất quán, bộ gắp phải xử lý sai lệch lớn hơn và toàn bộ chu trình có thể thiếu ổn định. Robot palletizer nhận bao tại điểm lấy, di chuyển theo quỹ đạo được lập trình và đặt bao lên pallet theo sơ đồ xếp đã lựa chọn.
Bộ gắp cần được thiết kế theo bao thực tế, không chỉ dựa trên khối lượng danh nghĩa. Vật liệu vỏ bao, kích thước, độ đầy, trạng thái bề mặt và khả năng biến dạng đều cần được đánh giá. Đồng thời, tải trọng robot, nhịp gắp và số pallet phải được tính toán dựa trên mẫu bao, yêu cầu sản xuất và mặt bằng cụ thể. Milotech không công bố năng suất khi cấu hình chưa được thử nghiệm và xác nhận trong điều kiện phù hợp.
Tiêu chí lựa chọn giải pháp phù hợp
Tiêu chí đầu tiên là dữ liệu bao thực tế. Nhà máy nên chuẩn bị mẫu bao đại diện cho các sản phẩm dự kiến chạy trên hệ thống. Nếu có nhiều loại bao, cần xác định loại phổ biến, loại khó xử lý nhất và tần suất chuyển đổi giữa các quy cách. Việc chỉ cung cấp kích thước lý thuyết có thể không phản ánh đúng hình dạng bao sau khi định lượng và khâu.
Tiêu chí thứ hai là nhịp cấp bao. Robot cần được tính toán theo dòng sản phẩm từ dây chuyền, bao gồm cả tình huống nhịp cấp không đều hoặc dây chuyền dừng rồi chạy lại. Mục tiêu không phải lựa chọn robot có thông số lớn nhất, mà là xây dựng cấu hình phối hợp phù hợp giữa thiết bị cấp bao, điểm dừng và chu trình xếp.
Tiêu chí thứ ba là sơ đồ pallet. Kích thước pallet, số lớp, hướng đặt bao và yêu cầu đổi mẫu xếp ảnh hưởng đến quỹ đạo robot cũng như thiết kế bộ gắp. Nhà máy cần xác định rõ pallet được đưa vào và lấy ra bằng phương tiện nào, thao tác đó diễn ra thủ công hay bằng hệ thống vận chuyển khác.
Tiêu chí thứ tư là mặt bằng. Không gian lắp đặt phải được đánh giá theo vùng hoạt động của robot, vị trí băng tải, khu vực pallet, lối vận hành và phương án tiếp cận để bảo trì. Một bản vẽ mặt bằng chính xác giúp hạn chế xung đột với cột, tường, thiết bị hiện hữu hoặc luồng di chuyển trong xưởng.
Cuối cùng là khả năng phối hợp điều khiển. Tín hiệu giữa máy định lượng, máy khâu, băng tải, vị trí dừng bao và robot cần được xác định rõ. Trạng thái chờ, thiếu bao, đầy pallet hoặc dừng dây chuyền phải được xử lý theo logic thống nhất để tránh thiết bị phía trước và phía sau hoạt động rời rạc.
Các lỗi triển khai thường gặp
Lỗi phổ biến đầu tiên là chọn robot trước khi khảo sát bao. Tải trọng danh nghĩa không phải yếu tố duy nhất quyết định khả năng gắp. Nếu hình dạng bao thay đổi nhiều hoặc bộ gắp không phù hợp, hệ thống khó duy trì thao tác nhất quán.
Lỗi thứ hai là bỏ qua chất lượng cấp bao. Một robot được lập trình đúng vẫn phụ thuộc vào việc bao đến điểm lấy có đúng vị trí và đúng trạng thái hay không. Băng tải, cơ cấu dẫn hướng và điểm dừng cần được xem là một phần của giải pháp palletizing.
Lỗi thứ ba là đánh giá mặt bằng chỉ theo diện tích đặt chân robot. Thực tế còn phải tính vùng chuyển động, vị trí pallet, đường đi của bao, thao tác đưa pallet vào, lấy pallet ra và không gian tiếp cận thiết bị.
Lỗi thứ tư là đặt kỳ vọng năng suất khi chưa thử nghiệm. Nhịp gắp thực tế phụ thuộc vào khoảng cách di chuyển, sơ đồ xếp, đặc tính bao, số vị trí pallet và sự ổn định của dây chuyền cấp bao. Vì vậy, mọi đánh giá cần dựa trên cấu hình cụ thể và kết quả kiểm tra phù hợp.
Lỗi thứ năm là chưa xác định quy trình khi đổi sản phẩm. Nếu nhà máy có nhiều kích thước bao hoặc nhiều kiểu pallet, cần làm rõ phần nào được thay đổi bằng chương trình và phần nào cần điều chỉnh cơ khí hay thao tác vận hành.
Khi nào nên và chưa nên đầu tư robot xếp bao
Robot xếp bao cám tự động phù hợp khi nhà máy có dòng bao tương đối xác định, nhu cầu xếp pallet lặp lại và mong muốn tích hợp công đoạn cuối dây chuyền thành một quy trình có kiểm soát. Giải pháp cũng đáng xem xét khi doanh nghiệp đang cải tạo khu vực đóng bao, cần tổ chức lại mặt bằng hoặc muốn chuẩn hóa cách xếp theo từng loại sản phẩm.
Ngược lại, nhà máy chưa nên chốt cấu hình khi chưa có dữ liệu bao thực tế, nhịp cấp thay đổi nhưng chưa được đo, pallet chưa thống nhất hoặc mặt bằng vẫn đang điều chỉnh. Trường hợp bao biến dạng quá khác nhau, chất lượng khâu chưa ổn định hay cách cấp bao thường xuyên thay đổi cũng cần được xử lý trước hoặc đưa vào phạm vi khảo sát kỹ thuật.
Robot không thay thế việc chuẩn hóa toàn bộ dây chuyền. Nếu công đoạn định lượng, khâu bao hoặc vận chuyển đầu vào chưa ổn định, việc bổ sung robot ở cuối dây chuyền có thể không giải quyết được nguyên nhân gốc. Đánh giá đúng thời điểm đầu tư giúp nhà máy tránh lựa chọn thiết bị riêng lẻ mà thiếu tính đồng bộ.
Quy trình khảo sát và xây dựng cấu hình
Để xây dựng phương án, nhà máy nên cung cấp thông tin về loại sản phẩm, mẫu bao, kích thước và khối lượng bao thực tế, thiết bị hiện hữu, sơ đồ pallet, số vị trí pallet mong muốn và bản vẽ mặt bằng. Video vận hành của khu vực đóng bao cũng có thể hỗ trợ việc nhận diện hướng bao, nhịp cấp và các điểm cần cải tạo.
Từ dữ liệu đó, đội ngũ kỹ thuật có thể phân tích luồng bao, lựa chọn nguyên lý gắp, xác định vị trí robot và đề xuất cách tích hợp với các thiết bị liên quan. Các thông số về tải trọng, nhịp gắp và số pallet chỉ nên được xác nhận sau khi đã đối chiếu với bao thực tế và điều kiện nhà máy.
Doanh nghiệp có thể tìm hiểu thêm về năng lực và các nhóm giải pháp tự động hóa tại website Milotech. Nếu đang lập kế hoạch mới hoặc cải tạo dây chuyền đóng bao thức ăn chăn nuôi, hãy chuẩn bị mẫu bao và dữ liệu mặt bằng, sau đó liên hệ Milotech để được tư vấn cấu hình robot xếp bao cám tự động phù hợp.
Hình ảnh giải pháp