Robot gắp sản phẩm máy ép nhựa giải quyết bài toán gì?
Trong một chu kỳ ép nhựa, công đoạn lấy sản phẩm hoặc phôi ra khỏi máy có ảnh hưởng trực tiếp đến cách tổ chức sản xuất. Nếu thao tác lấy sản phẩm phụ thuộc hoàn toàn vào con người, nhà máy cần xem xét các yếu tố như khả năng tiếp cận vùng khuôn, sự đồng đều của thao tác, phối hợp với chu kỳ máy và mức độ an toàn khi làm việc gần thiết bị.
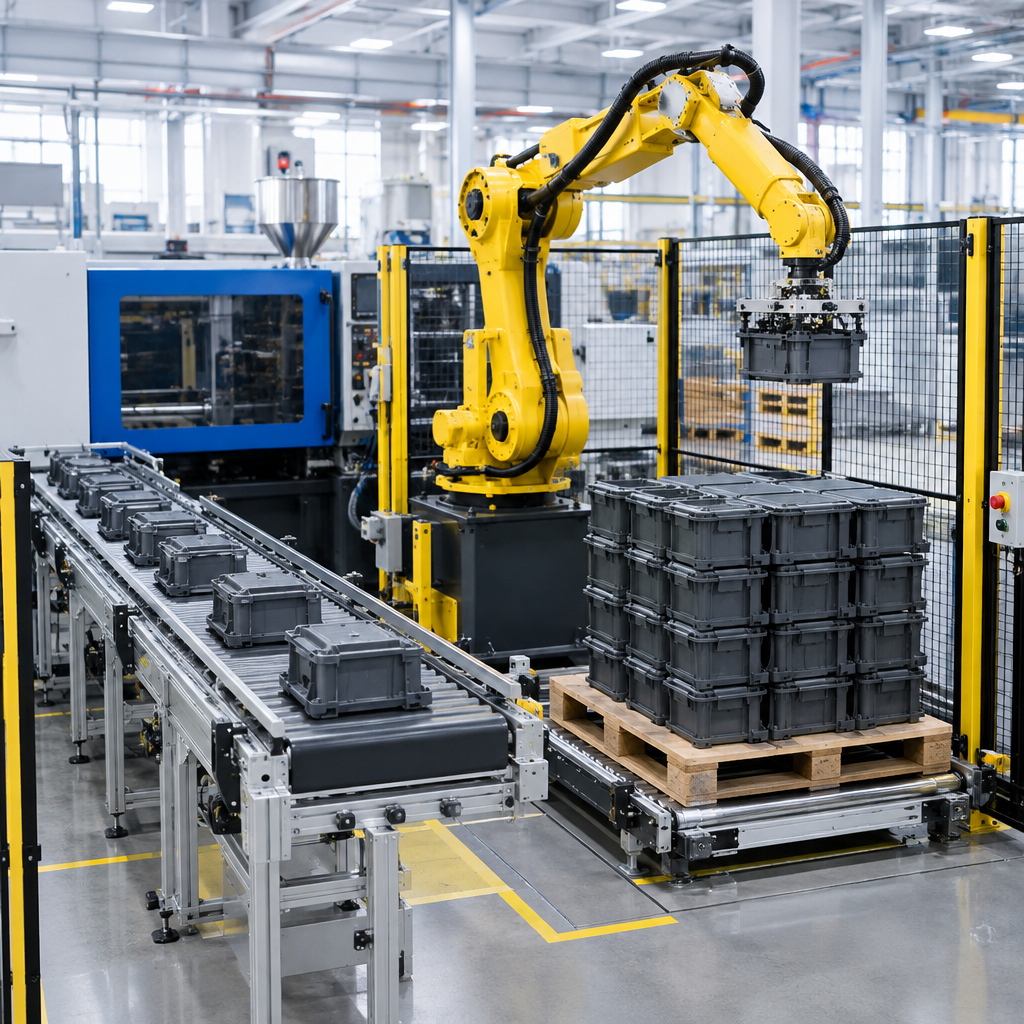
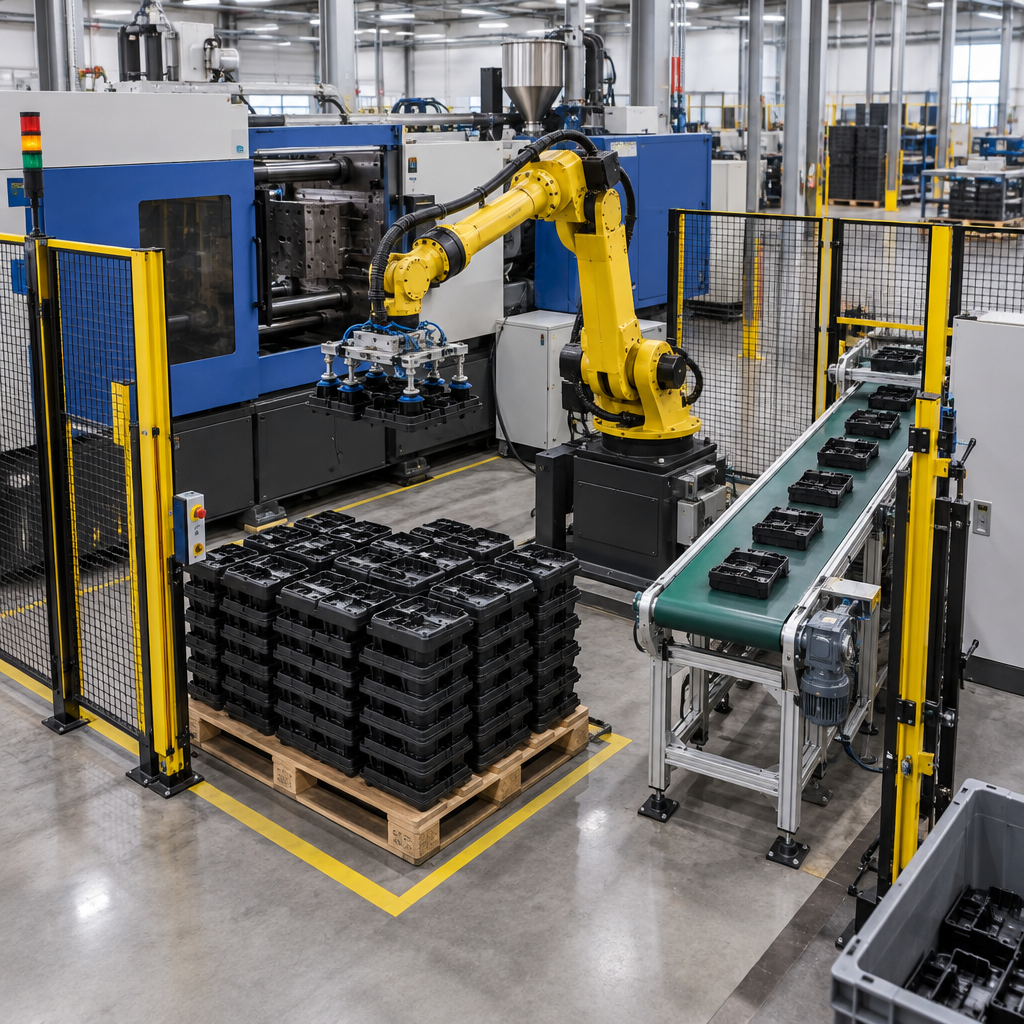
Robot gắp sản phẩm máy ép nhựa được thiết kế để thực hiện một chuỗi thao tác xác định: chờ tín hiệu cho phép, tiếp cận khu vực khuôn, lấy sản phẩm hoặc phôi, rút ra khỏi máy và đặt tại vị trí tiếp theo. Điểm đặt có thể là băng tải, fixture hoặc một vị trí trung gian phục vụ công đoạn sau.
Đây không chỉ là bài toán chọn một robot có tải trọng phù hợp. Hiệu quả của hệ thống phụ thuộc vào việc robot, bộ gắp, máy ép nhựa và thiết bị ngoại vi có thể phối hợp thành một chu kỳ thống nhất hay không. Vì vậy, quá trình thiết kế cần bắt đầu từ sản phẩm, khuôn, trình tự vận hành và tín hiệu máy thay vì chỉ bắt đầu từ model robot.
Cấu hình cơ bản của một hệ thống robot gắp sản phẩm
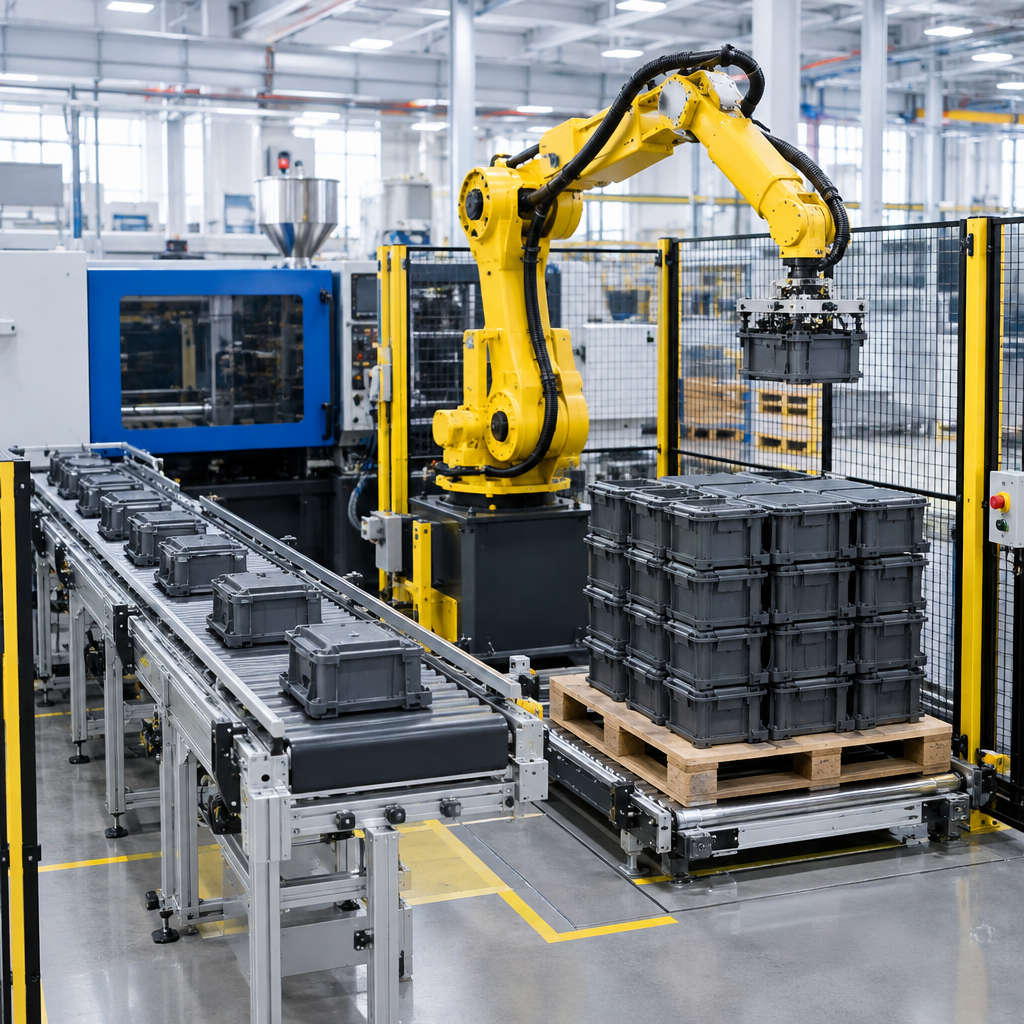
Một hệ thống điển hình có thể gồm robot, EOAT hoặc gripper, bộ điều khiển, giao tiếp tín hiệu với máy ép nhựa, băng tải hoặc fixture nhận sản phẩm và các thành phần bảo vệ vùng làm việc.
Robot đảm nhiệm chuyển động vào, ra và giữa các vị trí công nghệ. Số trục, kiểu bố trí và vị trí lắp đặt cần được lựa chọn dựa trên quỹ đạo thực tế. Robot phải tiếp cận được sản phẩm trong khuôn nhưng đồng thời không va chạm với cánh cửa, tấm khuôn, cột máy hoặc các cơ cấu xung quanh.
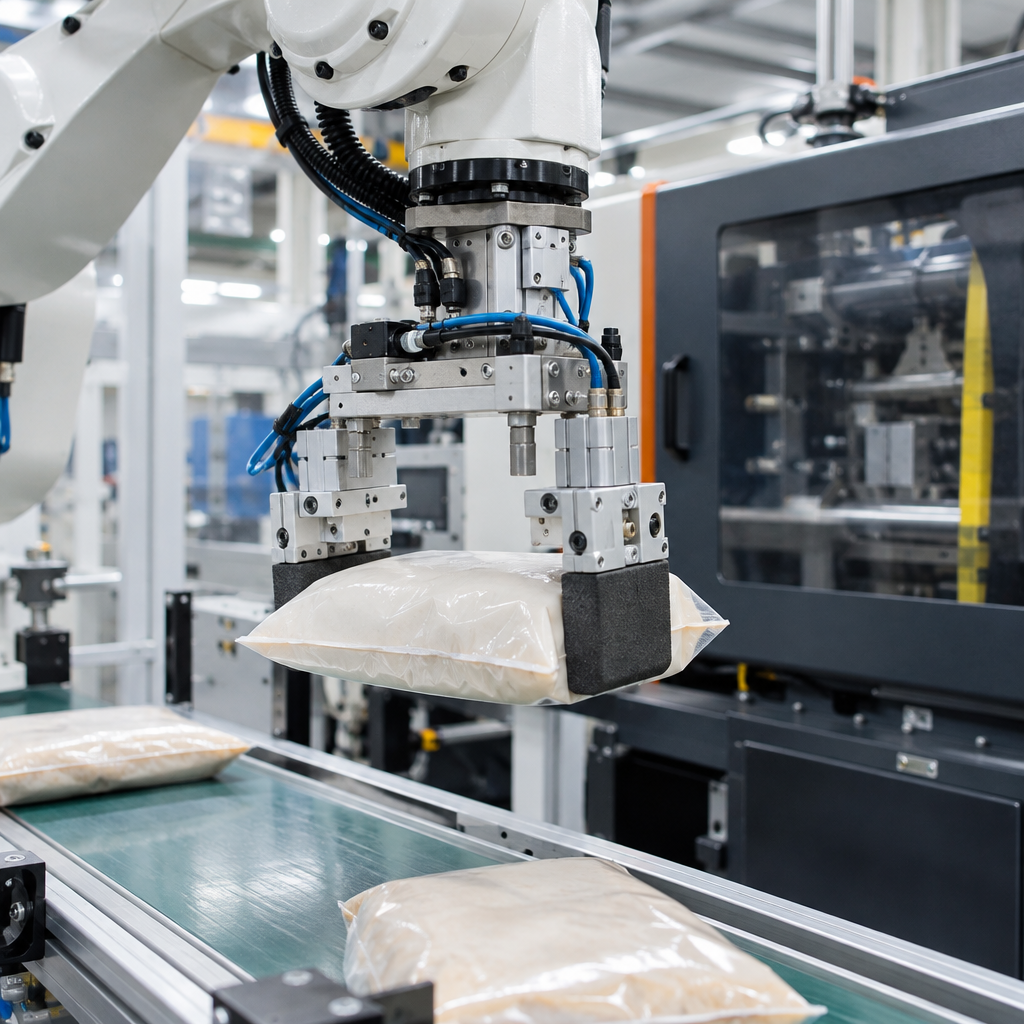
EOAT, tức bộ công tác cuối tay robot, tiếp xúc trực tiếp với sản phẩm. Cấu hình có thể sử dụng cơ cấu kẹp hoặc phương án gắp phù hợp với hình dạng, vật liệu, bề mặt và tư thế của chi tiết. Thiết kế EOAT cũng cần tính đến không gian trong khuôn, hướng rút sản phẩm và khả năng xác nhận đã gắp thành công.
Sau khi lấy sản phẩm, robot có thể đặt lên băng tải để chuyển sang khu vực khác hoặc đặt vào fixture nhằm duy trì vị trí và hướng xác định. Lựa chọn này phụ thuộc vào yêu cầu của công đoạn tiếp theo, cách kiểm soát sản phẩm và mặt bằng hiện có.
Chu kỳ phối hợp giữa robot và máy ép nhựa
Robot không nên hoạt động như một thiết bị độc lập. Chu kỳ robot cần được liên kết với trạng thái của máy ép nhựa bằng các tín hiệu interlock phù hợp.
Một trình tự vận hành có thể bắt đầu khi máy xác nhận khuôn đã mở và vùng lấy sản phẩm sẵn sàng. Robot chỉ đi vào khi nhận đủ điều kiện cho phép. Sau khi EOAT tiếp cận và giữ sản phẩm, robot rút khỏi vùng khuôn. Khi robot đã ra khỏi khu vực nguy hiểm và gửi tín hiệu xác nhận, máy mới được phép chuyển sang bước tiếp theo của chu kỳ.
Việc định nghĩa tín hiệu cần rõ ràng cho cả trạng thái bình thường và bất thường. Hệ thống phải xác định cách xử lý khi robot chưa gắp được sản phẩm, sản phẩm bị kẹt, tín hiệu không đồng nhất hoặc robot chưa về vị trí an toàn. Nếu logic interlock không đầy đủ, máy và robot có thể chờ lẫn nhau, dừng không rõ nguyên nhân hoặc tạo ra rủi ro va chạm.
Cycle time cần được đánh giá theo toàn bộ trình tự, không chỉ theo tốc độ danh nghĩa của robot. Thời gian mở khuôn, thời gian robot đi vào, thời gian gắp, thời gian rút ra, thao tác đặt sản phẩm và thời gian xác nhận tín hiệu đều là thành phần của chu kỳ.
Các tiêu chí chọn robot và EOAT
Reach và vùng làm việc
Reach phải đủ để robot đi từ vị trí lắp đặt tới điểm gắp và điểm đặt theo đúng tư thế yêu cầu. Chỉ kiểm tra khoảng cách thẳng là chưa đủ; cần mô phỏng hoặc kiểm tra toàn bộ quỹ đạo, giới hạn khớp và các vùng có nguy cơ va chạm.
Robot có reach quá ngắn sẽ không thực hiện được quỹ đạo. Ngược lại, lựa chọn reach lớn hơn nhu cầu mà không đánh giá bố trí có thể làm tăng diện tích vùng hoạt động và gây khó khăn cho thiết kế an toàn.
Cycle time
Robot cần hoàn thành chuyển động trong khoảng thời gian phù hợp với chu kỳ chung. Việc đánh giá nên dựa trên quỹ đạo dự kiến, số điểm dừng, thao tác EOAT và thời gian trao đổi tín hiệu. Một quỹ đạo ngắn nhưng có nhiều bước xác nhận vẫn có thể kéo dài chu kỳ.
EOAT và gripper
Bộ gắp cần giữ được sản phẩm trong quá trình tăng tốc, giảm tốc và đổi hướng. Điểm gắp không nên gây biến dạng hoặc ảnh hưởng không phù hợp đến bề mặt chi tiết. Nếu sản phẩm có nhiều biến thể, cần xem xét khả năng dùng chung EOAT, thay đổi cơ cấu gắp hoặc điều chỉnh chương trình.
Thiết kế EOAT cũng phải phù hợp với khoảng trống khi khuôn mở. Một bộ gắp cồng kềnh có thể đạt yêu cầu giữ sản phẩm nhưng không thể đi vào hoặc rút ra an toàn.
Tín hiệu và khả năng tích hợp
Trước khi triển khai, cần xác định máy ép nhựa có thể cung cấp và tiếp nhận những tín hiệu nào. Danh sách I/O, trạng thái khuôn, điều kiện cho robot đi vào, tín hiệu hoàn tất và cơ chế dừng lỗi cần được thống nhất trong thiết kế.
Vai trò của mô phỏng trước khi chế tạo
Mô phỏng giúp kiểm tra sớm reach, tư thế robot, quỹ đạo và nguy cơ va chạm. Đây cũng là cơ sở để đánh giá sơ bộ cách robot phối hợp với máy, băng tải hoặc fixture trước khi hoàn thiện thiết kế cơ khí.
Milotech đang phát triển mô phỏng và giải pháp robot gắp sản phẩm từ máy ép nhựa. Trong giai đoạn khảo sát, dữ liệu đầu vào nên bao gồm bản vẽ hoặc mô hình máy, thông tin khuôn, vị trí sản phẩm, khoảng mở khuôn, mặt bằng và yêu cầu điểm đặt.
Mô phỏng không thay thế toàn bộ việc kiểm tra thực tế, nhưng giúp phát hiện các vấn đề bố trí từ sớm. Chẳng hạn, robot có thể chạm tới điểm gắp nhưng gặp giới hạn tư thế khi rút sản phẩm; hoặc quỹ đạo tới băng tải có thể giao với cửa máy hay vùng thao tác của nhân sự.
Thông tin về định hướng kỹ thuật và các giải pháp tự động hóa có thể được tham khảo thêm tại website Milotech.
Yêu cầu về interlock và vùng an toàn
Robot làm việc gần khuôn và các bộ phận chuyển động của máy ép nhựa, vì vậy vùng an toàn phải được xem là một phần của thiết kế tổng thể. Phạm vi cần bảo vệ không chỉ là chân đế robot mà còn gồm toàn bộ vùng robot và EOAT có thể vươn tới trong vận hành.
Bố trí hàng rào, cửa truy cập hoặc giải pháp kiểm soát vùng cần phù hợp với mặt bằng và quy trình vận hành dự kiến. Khi cửa truy cập được mở hoặc điều kiện an toàn không còn thỏa mãn, hệ thống phải chuyển sang trạng thái được xác định trong logic điều khiển.
Interlock giữa robot và máy ép cần ngăn máy đóng khuôn khi robot chưa ra khỏi vùng nguy hiểm, đồng thời ngăn robot đi vào khi máy chưa ở trạng thái cho phép. Ngoài phần cứng và tín hiệu, quy trình khởi động lại sau khi dừng cũng cần được xác định để tránh thiết bị tiếp tục hoạt động khi vị trí sản phẩm hoặc trạng thái chu kỳ chưa rõ ràng.
Những lỗi triển khai thường gặp
Lỗi đầu tiên là chọn robot theo tải trọng nhưng bỏ qua reach, tư thế và không gian khuôn. Robot có thể mang được EOAT và sản phẩm nhưng không tạo được quỹ đạo khả thi.
Lỗi thứ hai là thiết kế bộ gắp quá muộn. EOAT ảnh hưởng đến tải, kích thước, điểm tiếp cận, khả năng xác nhận sản phẩm và thời gian thao tác. Nếu chỉ thiết kế EOAT sau khi đã chốt vị trí robot, hệ thống có thể phải thay đổi bố trí.
Lỗi thứ ba là chưa thống nhất danh sách tín hiệu với máy ép nhựa. Khi tích hợp, sự thiếu hụt tín hiệu hoặc khác biệt trong logic vận hành có thể làm quá trình chạy thử kéo dài và khó xác định nguyên nhân dừng.
Một lỗi khác là tối ưu từng chuyển động riêng lẻ nhưng không đánh giá cycle time tổng thể. Robot chạy nhanh ở một đoạn không bảo đảm chu kỳ chung phù hợp nếu vẫn phải chờ khuôn, chờ xác nhận gắp hoặc di chuyển xa tới điểm đặt.
Cuối cùng, vùng an toàn đôi khi chỉ được bổ sung sau khi đã bố trí thiết bị. Cách làm này dễ dẫn đến thiếu không gian cho hàng rào, cửa bảo trì hoặc lối thao tác. Thiết kế an toàn nên được thực hiện song song với thiết kế robot và layout.
Khi nào giải pháp này phù hợp?
Robot gắp sản phẩm máy ép nhựa phù hợp để xem xét khi thao tác lấy sản phẩm có trình tự lặp lại, vị trí gắp có thể xác định, máy có khả năng trao đổi tín hiệu và nhà máy có thể bố trí vùng làm việc an toàn. Giải pháp cũng phù hợp khi sản phẩm cần được đặt lên băng tải hoặc fixture theo vị trí, hướng và thứ tự đã định.
Tính phù hợp cần được đánh giá cho từng mã sản phẩm và khuôn. Nếu có nhiều biến thể, doanh nghiệp nên làm rõ phạm vi thay đổi, tần suất đổi khuôn, yêu cầu đổi EOAT và cách chọn chương trình vận hành.
Khi nào chưa nên triển khai ngay?
Giải pháp chưa nên đi thẳng vào chế tạo khi dữ liệu đầu vào còn thiếu, vị trí sản phẩm sau khi mở khuôn không ổn định hoặc chưa xác định được tín hiệu phối hợp với máy. Trong trường hợp mặt bằng không đủ cho vùng hoạt động và vùng an toàn, layout cần được xem xét lại trước.
Nếu sản phẩm thay đổi liên tục nhưng chưa có nguyên tắc phân nhóm hoặc phương án EOAT tương ứng, việc chốt cấu hình robot sớm có thể tạo ra giới hạn khi vận hành. Tương tự, nếu công đoạn sau chưa xác định sản phẩm cần đặt lên băng tải hay fixture, quỹ đạo và bố trí tổng thể vẫn chưa có đủ cơ sở thiết kế.
Quy trình chuẩn bị thông tin cho dự án
Doanh nghiệp nên bắt đầu bằng việc mô tả chu kỳ hiện tại, cung cấp thông tin máy và khuôn, xác định sản phẩm cần gắp, vị trí lấy và vị trí đặt. Tiếp theo là thống nhất yêu cầu EOAT, danh sách tín hiệu, điều kiện interlock và phạm vi an toàn.
Từ các dữ liệu này, phương án robot có thể được kiểm tra về reach, quỹ đạo và cách phối hợp chu kỳ. Mô phỏng nên được dùng để rà soát layout trước khi hoàn thiện thiết kế cơ khí và điều khiển.
Nếu nhà máy đang đánh giá bài toán lấy sản phẩm, đặt lên băng tải hoặc fixture và đồng bộ với chu kỳ máy ép nhựa, hãy liên hệ Milotech để được tư vấn về phương án mô phỏng và cấu hình robot phù hợp với dữ liệu thực tế.
Hình ảnh giải pháp