Robot gắp bao 50kg giải quyết bài toán nào trong nhà máy?
Trong các dây chuyền đóng bao xi măng, bao gạo và bao cám, công đoạn đưa bao lên pallet thường đòi hỏi thao tác lặp lại, liên tục và cần duy trì sự ổn định giữa các lớp xếp. Khi khối lượng bao ở mức 20–50 kg, việc bố trí nhân công cho công đoạn này có thể tạo ra áp lực về thể lực, tính đồng đều và khả năng tổ chức sản xuất.
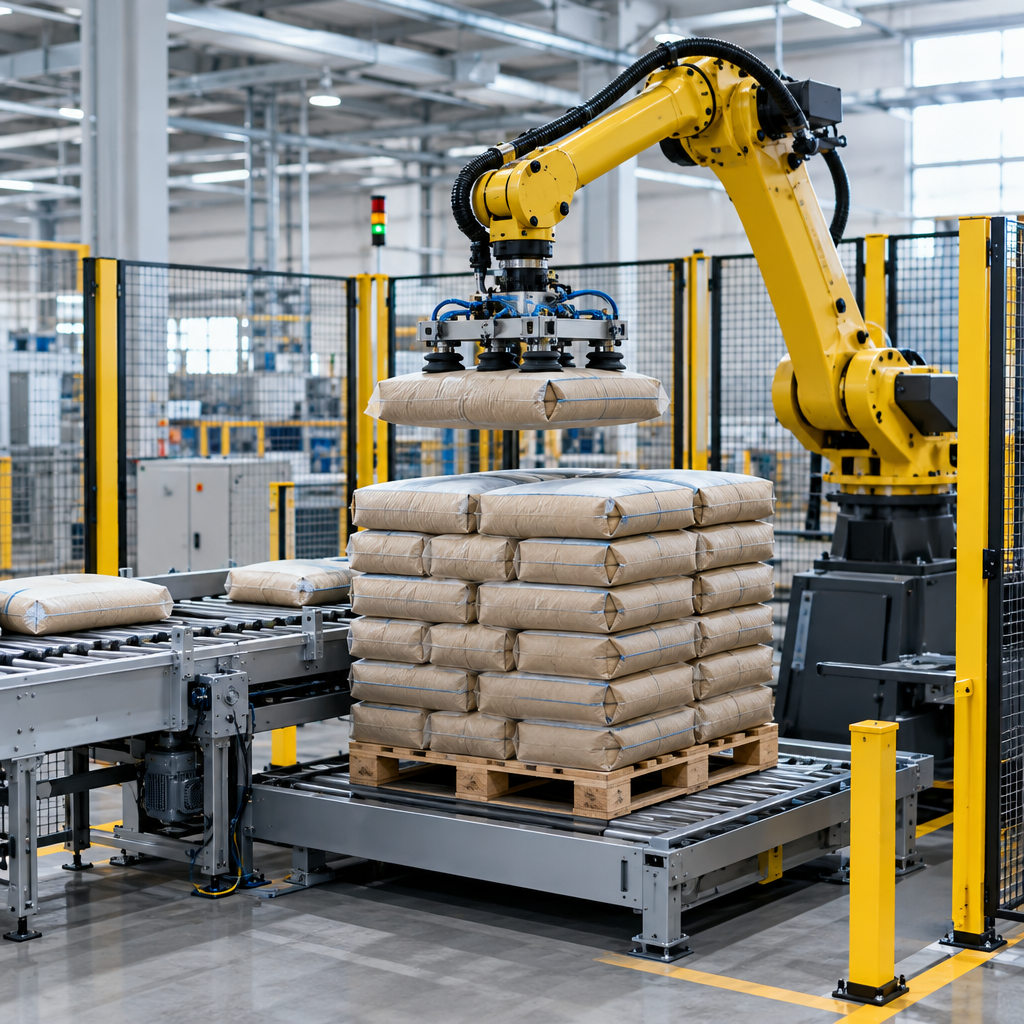
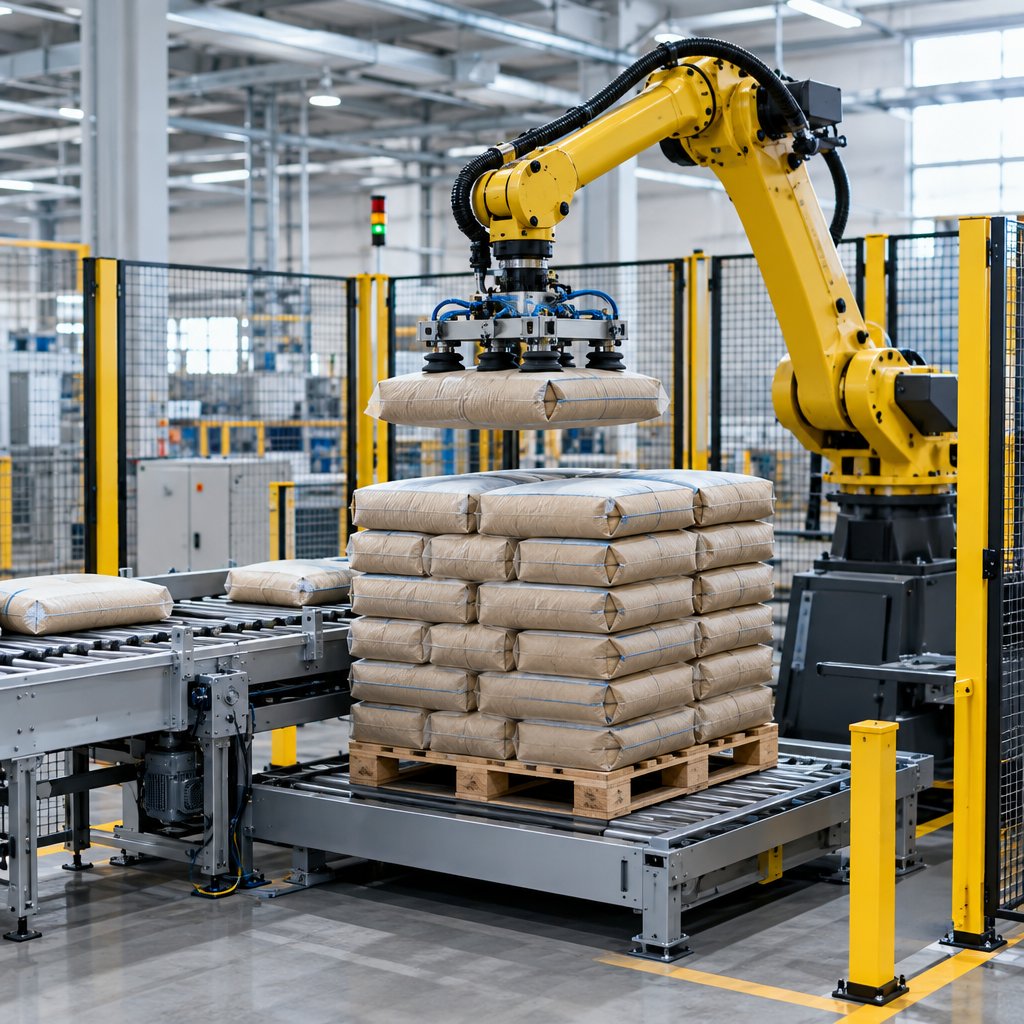
Robot gắp bao 50kg là một hướng tự động hóa dành cho bài toán palletizing bao tải trọng lớn. Thay vì chỉ nhìn vào khối lượng bao, doanh nghiệp cần xem xét toàn bộ chuỗi thao tác: bao được đưa đến vị trí gắp như thế nào, robot tiếp cận ra sao, cơ cấu gripper giữ bao bằng cách nào, bao được đặt xuống pallet theo pattern nào và hệ thống có thể phối hợp với thiết bị hiện hữu hay không.
Milotech phát triển giải pháp robot gắp bao tải trọng lớn cho palletizing, hướng đến các nhóm sản phẩm như bao xi măng, bao gạo và bao cám. Tùy dây chuyền, giải pháp cần được xây dựng dựa trên dữ liệu thực tế thay vì áp dụng một cấu hình cố định cho mọi nhà máy. Doanh nghiệp có thể tham khảo thêm định hướng giải pháp tự động hóa công nghiệp tại Milotech trước khi chuẩn bị yêu cầu kỹ thuật chi tiết.
Những yếu tố cần xác định trước khi chọn cấu hình
Tải trọng thực tế của bao và đầu gắp
Tải trọng danh nghĩa của bao là cơ sở ban đầu, nhưng chưa đủ để chọn robot. Cần xác định khối lượng thực tế trong các điều kiện vận hành, mức dao động giữa các bao, độ ổn định của bao sau khi đóng và yêu cầu an toàn khi di chuyển. Ngoài khối lượng sản phẩm, kỹ sư cũng cần tính đến khối lượng của gripper và các thành phần liên quan khi đánh giá khả năng tải của robot.
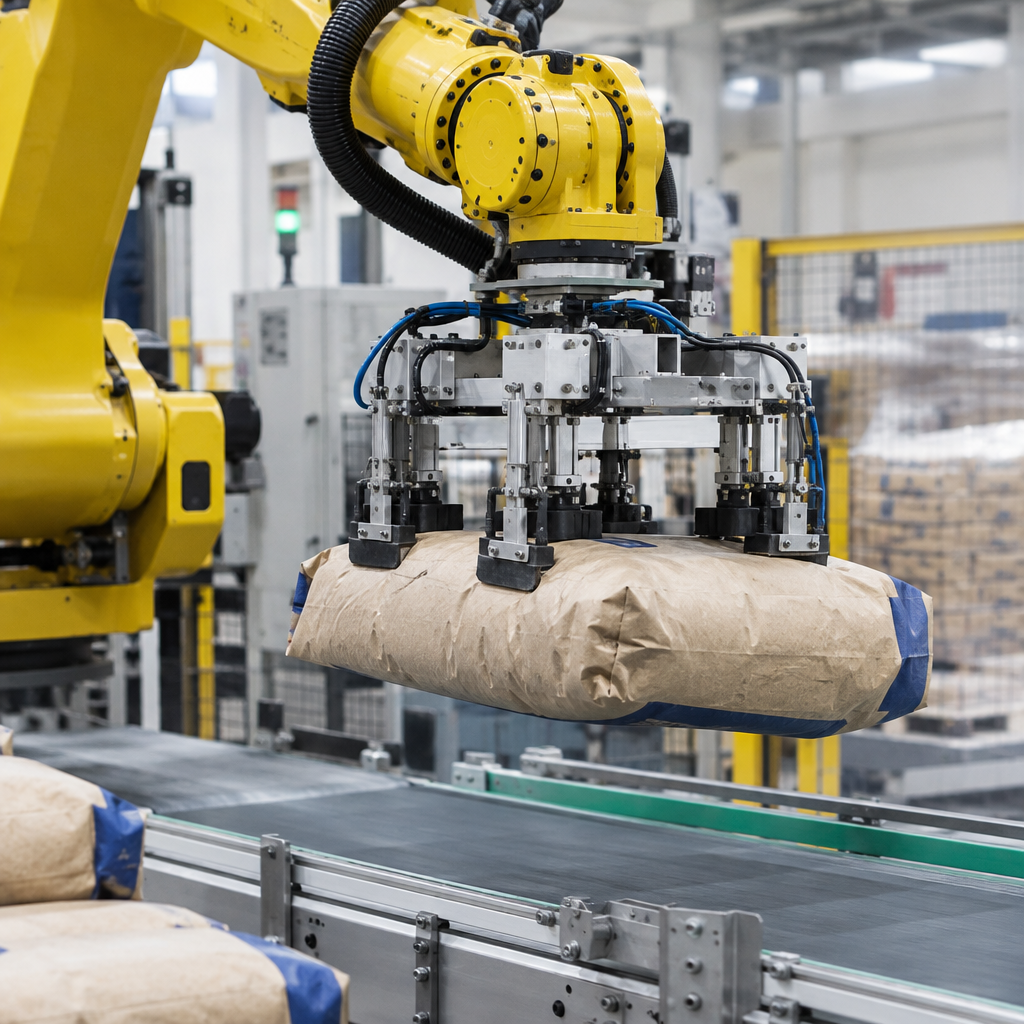
Với bài toán robot gắp bao 20–50 kg, gripper phải giữ được bao trong toàn bộ quãng đường từ vị trí nhận đến vị trí đặt. Nếu bao dễ biến dạng, bề mặt trơn, hình dạng không đều hoặc miệng bao chưa ổn định, cơ cấu kẹp cần được xem xét riêng. Không nên chỉ dựa trên thông số tải của robot mà bỏ qua khả năng giữ bao của đầu gắp.
Tốc độ mục tiêu và nhịp cấp bao
Tốc độ mục tiêu cần được xác định từ nhu cầu thực tế của dây chuyền. Nhà máy nên cung cấp nhịp bao đầu vào, thời gian mong muốn cho mỗi chu kỳ, số lớp trên pallet, số bao mỗi lớp và thời gian thay pallet nếu có liên quan. Các dữ liệu này giúp đánh giá robot có thể đáp ứng cách bố trí hay cần điều chỉnh quy trình cấp bao.
Tốc độ không nên được xem tách rời khỏi độ ổn định. Một chuyển động nhanh nhưng khiến bao xô lệch, rơi hoặc đặt sai vị trí sẽ làm tăng thời gian xử lý và ảnh hưởng đến chất lượng pallet. Mục tiêu phù hợp là sự cân bằng giữa tốc độ, độ chính xác, khả năng giữ bao và điều kiện mặt bằng.
Hình dạng bao, bề mặt và trạng thái sau đóng gói
Bao xi măng, bao gạo và bao cám có thể khác nhau về vật liệu, kích thước, độ đầy, độ phẳng và khả năng chịu lực tại vị trí kẹp. Bao cùng khối lượng cũng chưa chắc có cùng hình dạng. Vì vậy, dữ liệu khảo sát nên bao gồm kích thước bao, loại vật liệu bao, vị trí đường may, tình trạng bề mặt và mức độ biến dạng khi nằm trên băng tải.
Đây là lý do cần đánh giá mẫu bao thực tế trong quá trình thiết kế robot gắp bao. Nếu chỉ dùng kích thước lý thuyết, gripper có thể không tạo đủ lực giữ hoặc tác động không đúng vùng chịu lực của bao.
Cấu hình robot và gripper trong bài toán palletizing bao
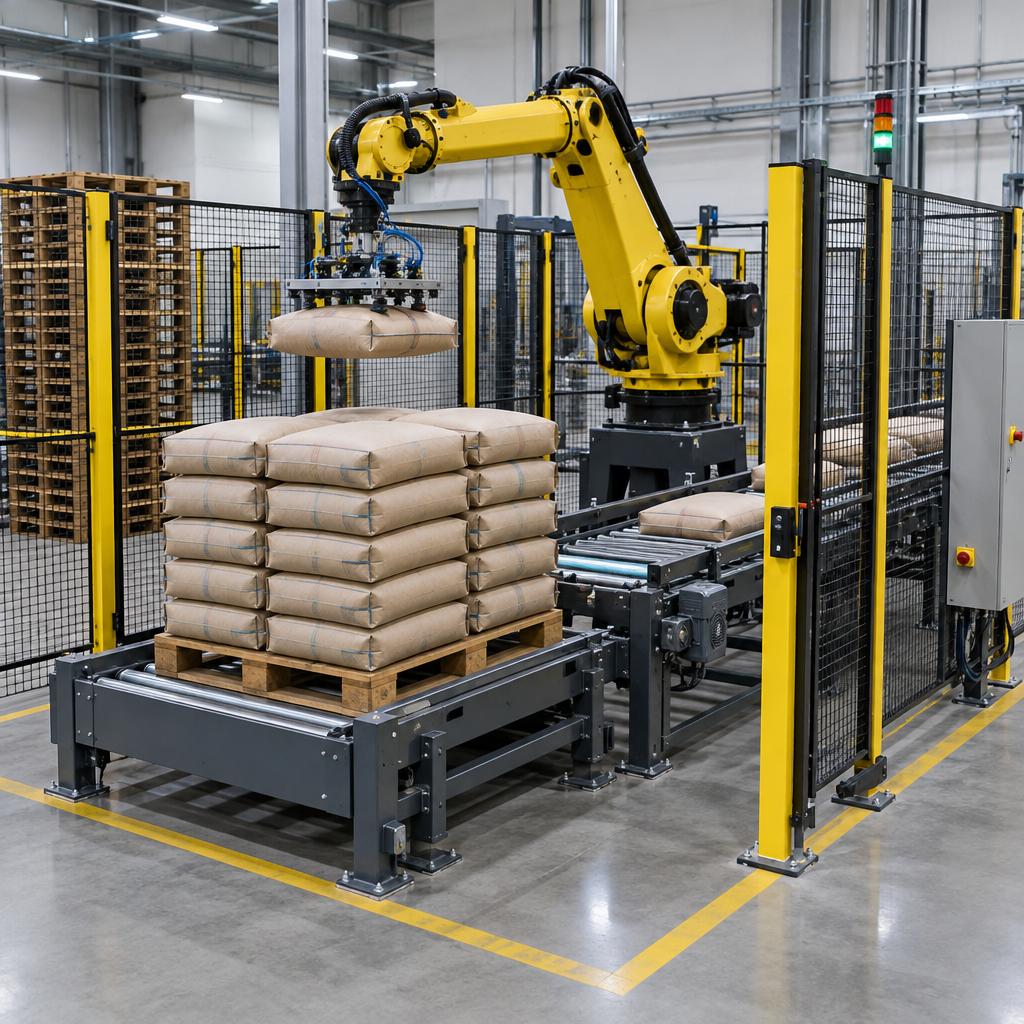
Một hệ thống robot gắp bao thường bao gồm robot, gripper, khu vực cấp bao, khu vực pallet và logic điều khiển phối hợp. Ngoài ra, hệ thống cần xét đến cao độ pallet, hướng tiếp cận, vùng làm việc, khoảng cách an toàn và pattern xếp.
Kẹp bên hông và khả năng giữ bao
Milotech đang nghiên cứu các cấu hình kẹp bên hông cho bài toán gắp bao tải trọng lớn. Cách tiếp cận này cần được đánh giá theo hình dạng, độ cứng và vật liệu của từng loại bao. Mục tiêu của việc nghiên cứu là xác định cách tiếp xúc phù hợp, hạn chế làm biến dạng bao quá mức và duy trì độ ổn định khi robot di chuyển.
Khi lựa chọn gripper, doanh nghiệp nên yêu cầu làm rõ các điểm: vị trí tiếp xúc với bao, khả năng xử lý sai lệch kích thước, phương án phát hiện bao được giữ đúng, cách xử lý khi bao không nằm đúng vị trí và quy trình khắc phục khi xảy ra lỗi. Đây là những yếu tố ảnh hưởng trực tiếp đến tính khả dụng của hệ thống, không kém bản thân cánh tay robot.
Hệ thống dừng bao trước vị trí gắp
Bao trên băng tải có thể bị lệch hướng, chồng mép hoặc dừng không đồng nhất. Milotech đang nghiên cứu hệ thống dừng bao trước vị trí gắp nhằm tạo điều kiện ổn định hơn cho thao tác nhận bao. Việc dừng bao đúng vị trí giúp robot và gripper làm việc theo một vùng tiếp cận có thể kiểm soát.
Tuy nhiên, cơ cấu dừng không nên được thiết kế tách rời khỏi băng tải, cảm biến và logic điều khiển. Cần xác định thời điểm bao đến, thời điểm bao dừng, điều kiện cho phép robot gắp và cách giải phóng bao tiếp theo. Nếu các tín hiệu không được đồng bộ, dây chuyền có thể phát sinh tình trạng robot chờ, gắp nhầm hoặc bỏ qua bao.
Cao độ pallet và pattern xếp
Cao độ pallet thay đổi trong quá trình xếp từng lớp. Robot cần có vùng làm việc phù hợp với vị trí thấp nhất và cao nhất của pallet, đồng thời duy trì hướng đặt bao theo yêu cầu. Pattern xếp cần được thống nhất từ đầu vì nó ảnh hưởng đến quỹ đạo robot, vị trí đặt, độ ổn định của từng lớp và khả năng tận dụng diện tích pallet.
Doanh nghiệp nên cung cấp bản vẽ hoặc mô tả rõ kích thước pallet, số bao mỗi lớp, số lớp dự kiến, hướng bao và yêu cầu về mép pallet. Nếu pattern chưa được xác định, việc lựa chọn robot và gripper có thể phải điều chỉnh nhiều lần trong giai đoạn thiết kế.
Tiêu chí đánh giá giải pháp trước khi triển khai
Trước khi đầu tư, chủ nhà máy và kỹ sư nên lập một bộ yêu cầu kỹ thuật thống nhất. Bộ yêu cầu này tối thiểu cần gồm:
- Loại bao cần xử lý: bao xi măng, bao gạo, bao cám hoặc nhiều loại bao khác nhau.
- Khối lượng, kích thước, vật liệu và trạng thái thực tế của bao.
- Tốc độ cấp bao và tốc độ mục tiêu của công đoạn palletizing.
- Loại pallet, kích thước pallet, cao độ làm việc và không gian bố trí.
- Pattern xếp, số bao mỗi lớp và yêu cầu về hướng bao.
- Điều kiện kết nối với băng tải, thiết bị cấp bao và hệ thống điều khiển hiện hữu.
- Các tình huống lỗi cần xử lý như bao lệch, bao rơi, không có pallet hoặc pallet chưa sẵn sàng.
Ngoài thông số kỹ thuật, nên đánh giá khả năng vận hành và bảo trì. Người vận hành cần hiểu cách xử lý lỗi cơ bản, thay đổi loại bao hoặc thay đổi pattern khi cần. Bộ phận bảo trì cũng cần biết các điểm kiểm tra, khu vực có thể hao mòn và phương án dừng an toàn. Một giải pháp phù hợp không chỉ hoạt động trong điều kiện lý tưởng mà còn phải có quy trình xử lý khi dữ liệu đầu vào thay đổi.
Những lỗi thường gặp khi triển khai robot gắp bao
Lỗi đầu tiên là chỉ chọn robot theo khối lượng bao. Cách làm này bỏ qua khối lượng gripper, hình dạng bao, quỹ đạo, cao độ pallet và yêu cầu giữ bao trong suốt chu kỳ.
Lỗi thứ hai là không khảo sát mẫu bao thực tế. Bao mới đóng, bao bị xẹp, bao có bề mặt trơn hoặc bao có sai lệch kích thước có thể tạo ra các điều kiện gắp khác nhau. Nếu không kiểm tra, gripper được thiết kế theo mẫu lý tưởng có thể không phù hợp khi vận hành.
Lỗi thứ ba là chưa thống nhất pattern xếp trước khi thiết kế. Khi pattern thay đổi vào giai đoạn cuối, quỹ đạo robot, vùng an toàn và cách bố trí pallet có thể phải điều chỉnh.
Lỗi thứ tư là xem nhẹ khâu định vị bao trước khi gắp. Nếu bao đến vị trí không ổn định, robot sẽ phải xử lý quá nhiều sai lệch hoặc phát sinh thao tác bổ sung. Hệ thống dừng bao, cảm biến và logic điều khiển cần được tính ngay từ đầu.
Lỗi cuối cùng là thiếu kịch bản xử lý bất thường. Nhà máy cần xác định cách hệ thống phản ứng khi không có bao, bao đặt sai, gripper không giữ được bao, pallet đầy hoặc pallet chưa vào đúng vị trí. Việc chuẩn hóa các tình huống này giúp giảm thời gian dừng máy và hạn chế phụ thuộc vào thao tác ứng biến.
Khi nào robot gắp bao phù hợp hoặc chưa phù hợp?
Robot gắp bao phù hợp khi nhà máy có sản phẩm và quy trình tương đối ổn định, cần giảm thao tác nâng chuyển lặp lại, có mặt bằng để bố trí vùng robot và sẵn sàng chuẩn hóa dữ liệu đầu vào. Đây cũng là lựa chọn đáng xem xét khi doanh nghiệp muốn xây dựng quy trình palletizing có tính nhất quán hơn giữa các ca sản xuất.
Ngược lại, giải pháp có thể chưa phù hợp nếu loại bao thay đổi liên tục nhưng chưa có dữ liệu kích thước và khối lượng, mặt bằng không đủ cho vùng làm việc, pallet không có vị trí ổn định hoặc yêu cầu tốc độ chưa được xác định. Trong các trường hợp này, nên khảo sát lại quy trình, mẫu bao, pattern và điều kiện cấp liệu trước khi chốt cấu hình.
Đối với bài toán robot gắp bao 50kg cho xi măng, gạo và thức ăn chăn nuôi, bước quan trọng nhất là chuyển nhu cầu vận hành thành dữ liệu kỹ thuật cụ thể. Khi tải trọng thực, hình dạng bao, gripper, cao độ pallet, tốc độ mục tiêu và pattern xếp được xác định rõ, doanh nghiệp sẽ có cơ sở tốt hơn để đánh giá giải pháp. Để trao đổi về cấu hình phù hợp với dây chuyền thực tế, hãy liên hệ Milotech để được tư vấn.
Hình ảnh giải pháp