Gantry robot palletizer là gì?
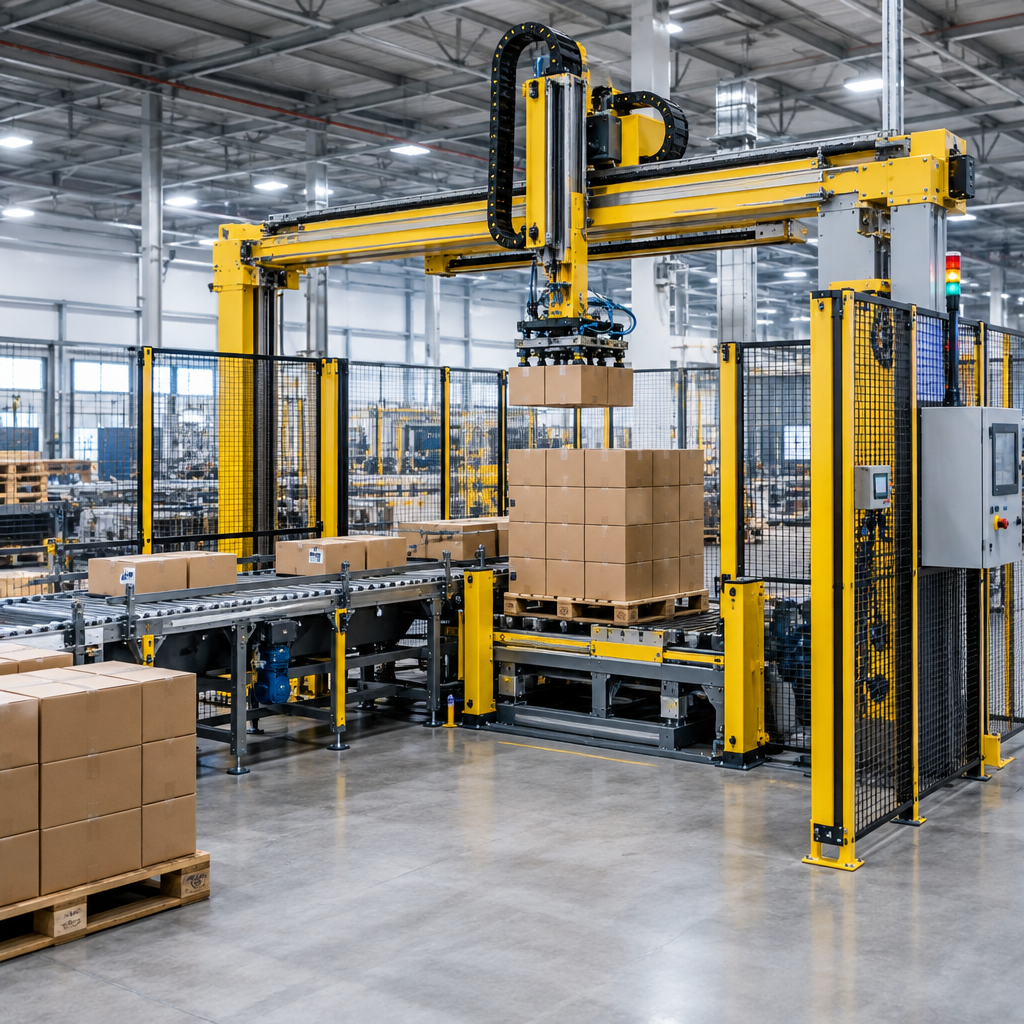
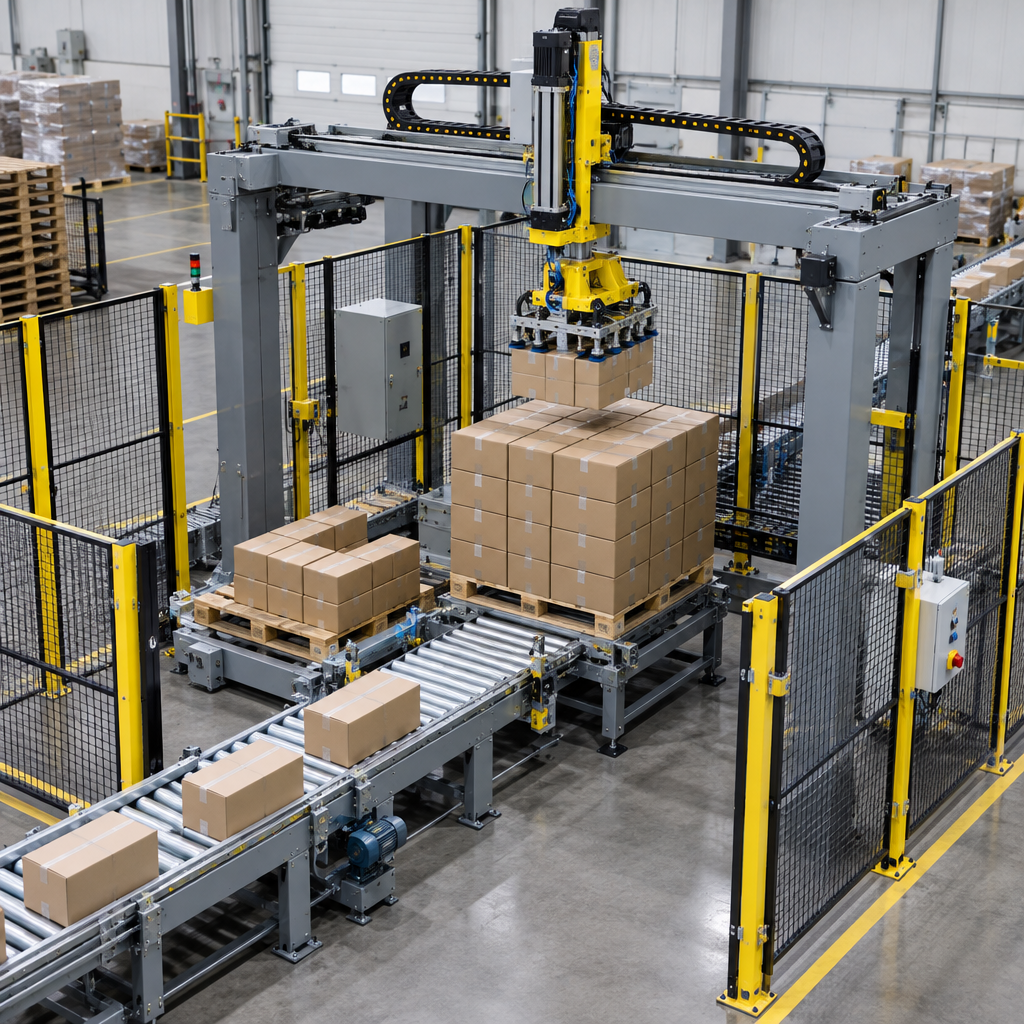
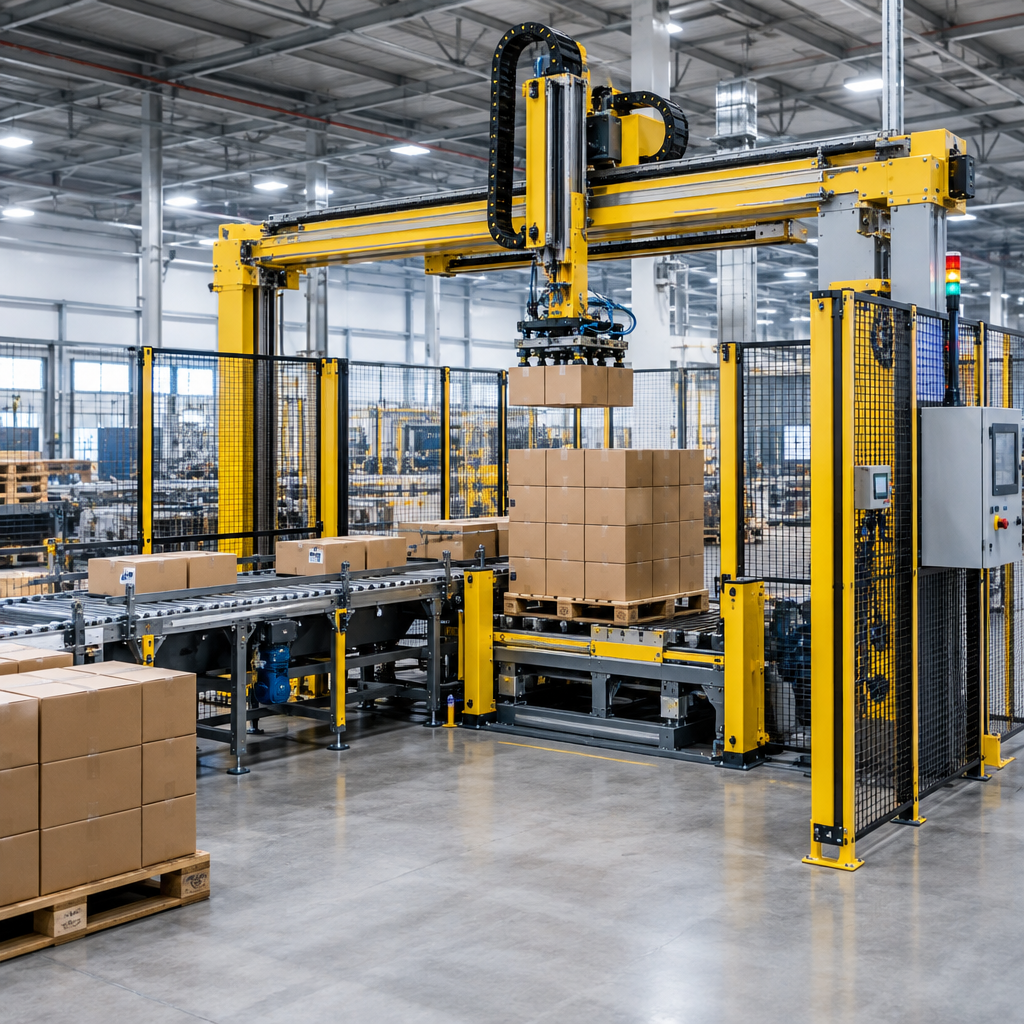
Gantry robot palletizer là hệ thống robot xếp sản phẩm lên pallet, trong đó cơ cấu chuyển động chính được bố trí trên khung dạng cổng. Robot thường di chuyển theo các trục tuyến tính để nhận sản phẩm từ băng tải, đưa đến vị trí pallet và sắp xếp theo mẫu đã thiết lập.
Khác với phương án xếp pallet thủ công, hệ thống gantry hướng đến việc chuẩn hóa thao tác gắp, di chuyển và đặt sản phẩm. Tuy nhiên, hiệu quả thực tế không chỉ phụ thuộc vào robot. Một giải pháp hoàn chỉnh còn liên quan đến băng tải, cơ cấu định vị, đầu gắp, bộ điều khiển, cảm biến, hàng rào an toàn và cách tổ chức luồng pallet.
Đối với chủ nhà máy, quản lý sản xuất và kỹ sư, câu hỏi quan trọng không phải chỉ là “robot có xếp được hàng hay không”, mà là hệ thống có phù hợp với sản phẩm, mặt bằng, nhịp dây chuyền và kế hoạch vận hành hay không. Vì vậy, khảo sát kỹ thuật cần được thực hiện trước khi lựa chọn cấu hình.
Bài toán mà hệ thống cần giải quyết
Công đoạn xếp pallet thường nằm ở cuối dây chuyền đóng gói. Sản phẩm có thể đến liên tục hoặc theo từng đợt, trong khi pallet phải được xếp đúng lớp, đúng chiều và đủ ổn định để chuyển sang công đoạn lưu kho hoặc vận chuyển.
Một dự án gantry robot palletizer thường cần xử lý đồng thời các bài toán sau:
- Tiếp nhận sản phẩm từ một hoặc nhiều tuyến băng tải.
- Xác định vị trí, hướng và trạng thái của sản phẩm trước khi gắp.
- Chọn đúng công thức xếp tương ứng với từng mã hàng.
- Phối hợp giữa robot, băng tải, pallet và các thiết bị phụ trợ.
- Kiểm soát vùng làm việc để hạn chế nguy cơ va chạm hoặc tiếp cận ngoài ý muốn.
- Cho phép vận hành, đổi mã hàng, xử lý lỗi và bảo trì thuận tiện.
Nếu chỉ tập trung vào thao tác gắp đặt mà bỏ qua luồng vật liệu trước và sau robot, hệ thống có thể phát sinh điểm nghẽn. Ví dụ, sản phẩm đến không ổn định, pallet rỗng không được cấp đúng thời điểm hoặc pallet đầy chưa được đưa ra khỏi vùng xếp đều có thể làm gián đoạn toàn bộ công đoạn.
Do đó, phạm vi đánh giá nên bao gồm toàn bộ cell palletizing thay vì xem gantry robot như một thiết bị độc lập.
Cấu hình cơ bản của gantry robot palletizer
Cấu hình cụ thể cần được xác định theo ứng dụng, nhưng một hệ thống thường gồm các nhóm thành phần chính dưới đây.
Khung cổng và cụm truyền động
Khung cổng tạo không gian chuyển động cho robot. Khi thiết kế cần xem xét kích thước vùng làm việc, tải tác động lên kết cấu, điểm lắp đặt và khả năng tiếp cận để bảo trì. Độ cứng vững và cách bố trí khung ảnh hưởng trực tiếp đến khả năng vận hành ổn định của toàn hệ thống.
Cụm truyền động tạo chuyển động theo các trục. Việc lựa chọn không nên chỉ dựa trên tải danh nghĩa, mà còn phải xét quãng đường di chuyển, gia tốc, chu kỳ làm việc, khối lượng đầu gắp và điều kiện môi trường.
Đầu gắp sản phẩm
Đầu gắp là bộ phận tiếp xúc trực tiếp với sản phẩm. Tùy đặc tính bao, thùng, khay hoặc kiện hàng, giải pháp có thể sử dụng nguyên lý hút, kẹp hoặc cơ cấu chuyên dụng. Trước khi chốt thiết kế cần kiểm tra:
- Kích thước và khối lượng của từng loại sản phẩm.
- Độ cứng, độ phẳng và khả năng chịu lực của bao bì.
- Vị trí có thể gắp mà không làm hỏng sản phẩm.
- Mức độ thay đổi giữa các mã hàng.
- Trạng thái sản phẩm khi đi vào vùng nhận hàng.
Một đầu gắp phù hợp phải giữ được sản phẩm trong quá trình di chuyển và đặt hàng chính xác theo yêu cầu công nghệ. Việc thử nghiệm với mẫu sản phẩm thực tế giúp giảm rủi ro so với chỉ thiết kế từ bản vẽ.
Băng tải và cơ cấu định vị
Băng tải đưa sản phẩm đến vị trí gắp và chuyển pallet vào hoặc ra khỏi cell. Cảm biến, chặn sản phẩm, dẫn hướng và cơ cấu căn chỉnh có nhiệm vụ tạo trạng thái đầu vào ổn định cho robot.
Nếu sản phẩm đến lệch, chồng lấn hoặc không đúng khoảng cách, robot có thể không thực hiện được chu trình như dự kiến. Vì vậy, khả năng định vị đầu vào thường quan trọng không kém độ chính xác của robot.
Điều khiển và giao diện vận hành
Bộ điều khiển phối hợp chuyển động robot với tín hiệu từ băng tải, cảm biến và thiết bị an toàn. Giao diện vận hành nên thể hiện rõ chế độ chạy, mã hàng, trạng thái thiết bị, cảnh báo và hướng dẫn xử lý cơ bản.
Khi nhà máy có nhiều quy cách sản phẩm, hệ thống công thức cần được tổ chức rõ ràng để người vận hành chọn đúng mẫu xếp. Quyền thay đổi thông số cũng nên được phân cấp nhằm hạn chế chỉnh sửa ngoài quy trình.
Hệ thống an toàn
Hàng rào, cửa liên động, thiết bị dừng khẩn cấp và cảm biến bảo vệ phải được xem xét theo đánh giá rủi ro của ứng dụng. Không nên sao chép nguyên trạng cấu hình an toàn từ một dây chuyền khác, bởi bố trí mặt bằng, luồng di chuyển và cách vận hành có thể khác nhau.
Tiêu chí lựa chọn hệ thống phù hợp
Để lựa chọn gantry robot palletizer, doanh nghiệp nên chuẩn bị dữ liệu đầu vào đầy đủ thay vì bắt đầu từ một mẫu robot cụ thể.
Danh mục sản phẩm
Cần thống kê kích thước, khối lượng, vật liệu bao bì, trạng thái bề mặt và sai số thực tế của từng mã hàng. Nếu sản phẩm có thể biến dạng, cần mô tả mức độ biến dạng và cách sản phẩm xuất hiện trên băng tải.
Yêu cầu về mẫu xếp
Mỗi loại pallet và sản phẩm có thể cần cách bố trí khác nhau. Doanh nghiệp nên xác định số lớp, hướng xoay, vị trí xen kẽ và yêu cầu về độ ổn định của kiện hàng. Nếu có tấm lót giữa các lớp, hệ thống phải được tính thêm thao tác cấp và đặt tấm.
Nhịp sản xuất
Dữ liệu nên phản ánh cả tốc độ trung bình, thời điểm cao tải và biến động đầu vào. Chu kỳ robot phải được đánh giá trên toàn bộ hành trình, bao gồm thời gian chờ, nhận sản phẩm, đổi pallet và xử lý các điều kiện bất thường. Không nên suy luận năng lực hệ thống chỉ từ tốc độ chuyển động của một trục.
Mặt bằng và luồng logistics
Cần xác định vị trí băng tải, hướng cấp pallet rỗng, hướng đưa pallet đầy ra ngoài, lối đi của người vận hành và không gian bảo trì. Chiều cao nhà xưởng, cột, dầm, đường ống và thiết bị hiện hữu cũng có thể giới hạn phương án bố trí khung gantry.
Khả năng mở rộng và tích hợp
Nếu nhà máy dự kiến bổ sung mã hàng hoặc thay đổi dây chuyền, yêu cầu này nên được đưa vào ngay từ giai đoạn thiết kế. Đồng thời, cần làm rõ tín hiệu giao tiếp với thiết bị trước và sau cell, nguyên tắc truy xuất trạng thái và trách nhiệm xử lý khi một thiết bị dừng.
Milotech phát triển các giải pháp tự động hóa công nghiệp cho doanh nghiệp sản xuất. Doanh nghiệp có thể tham khảo định hướng giải pháp tại Milotech và trao đổi dựa trên dữ liệu vận hành thực tế của nhà máy.
Những lỗi triển khai thường gặp
Lỗi phổ biến đầu tiên là thiếu dữ liệu sản phẩm. Mẫu dùng để thử nghiệm có thể khác hàng sản xuất thực tế về kích thước, độ cứng hoặc chất lượng bao bì. Điều này làm tăng nguy cơ đầu gắp không tương thích hoặc sản phẩm không giữ được trạng thái mong muốn.
Lỗi thứ hai là đánh giá chu kỳ quá đơn giản. Một phép tính chỉ dựa trên thời gian gắp và đặt có thể bỏ qua thời gian tích lũy sản phẩm, thay pallet, đặt tấm lót hoặc khôi phục sau lỗi.
Lỗi thứ ba là bố trí mặt bằng trước khi hoàn thiện luồng vận hành. Cell có thể vừa về kích thước nhưng gây khó khăn cho việc nạp pallet, lấy pallet đầy, vệ sinh hoặc bảo trì.
Lỗi thứ tư là chưa xác định rõ tình huống bất thường. Hệ thống cần có logic phù hợp khi sản phẩm đến sai vị trí, mất tín hiệu, đầu gắp không xác nhận giữ hàng hoặc pallet chưa sẵn sàng. Hướng dẫn xử lý phải đủ rõ để người vận hành không tự ý can thiệp vào vùng nguy hiểm.
Lỗi cuối cùng là xem nhẹ đào tạo và bàn giao. Ngoài thao tác chạy tự động, đội ngũ nhà máy cần hiểu cách đổi mã hàng, nhận biết cảnh báo, kiểm tra đầu gắp và thực hiện các bước dừng hệ thống đúng quy trình.
Khi nào gantry robot palletizer phù hợp?
Giải pháp này đáng xem xét khi sản phẩm và mẫu xếp có thể chuẩn hóa, vị trí đầu vào tương đối ổn định và nhà máy có đủ không gian cho kết cấu cổng. Cấu trúc gantry cũng có thể phù hợp với bài toán cần phục vụ một vùng làm việc được xác định rõ hoặc phối hợp nhiều vị trí nhận và đặt trong cùng cell.
Hệ thống đặc biệt cần được đánh giá khi công đoạn xếp pallet lặp lại nhiều, yêu cầu tổ chức vận hành nhất quán hoặc doanh nghiệp muốn tích hợp công đoạn cuối dây chuyền vào hệ thống tự động hóa chung. Tuy nhiên, mức độ phù hợp chỉ có thể kết luận sau khi kiểm tra sản phẩm, chu kỳ, mặt bằng và quy trình vận hành.
Khi nào giải pháp có thể không phù hợp?
Gantry robot palletizer có thể không phải lựa chọn ưu tiên nếu sản phẩm thay đổi liên tục nhưng chưa thể chuẩn hóa cách gắp, bao bì quá biến dạng hoặc trạng thái đầu vào khó kiểm soát. Mặt bằng có nhiều vật cản phía trên, chiều cao hạn chế hoặc không thể bố trí vùng an toàn cũng là những yếu tố cần cân nhắc.
Nếu sản lượng chưa ổn định, quy trình thường xuyên thay đổi hoặc dữ liệu đầu vào còn thiếu, doanh nghiệp nên hoàn thiện yêu cầu công nghệ trước khi quyết định đầu tư. Trong một số trường hợp, việc cải thiện băng tải, định vị sản phẩm hoặc chuẩn hóa bao bì cần được thực hiện trước khi tự động hóa thao tác xếp pallet.
Quy trình đánh giá trước khi triển khai
Một quy trình kỹ thuật hợp lý nên bắt đầu bằng khảo sát hiện trạng và thu thập mẫu sản phẩm. Tiếp theo là xác định phạm vi công việc, mô phỏng luồng vận hành, lựa chọn nguyên lý đầu gắp và thống nhất các tình huống hoạt động bình thường cũng như bất thường.
Trước khi chế tạo, hai bên cần làm rõ tiêu chí nghiệm thu, ranh giới cung cấp, yêu cầu giao tiếp và trách nhiệm chuẩn bị mặt bằng. Giai đoạn chạy thử nên sử dụng nhiều tình huống sản xuất đại diện, không chỉ một mẫu hàng thuận lợi.
Gantry robot palletizer là một phần của bài toán tự động hóa tổng thể. Lựa chọn đúng cần dựa trên dữ liệu thực tế, đánh giá rủi ro và khả năng tích hợp với dây chuyền hiện hữu. Để xây dựng cấu hình phù hợp với sản phẩm và nhà máy, hãy liên hệ Milotech để được tư vấn.
Hình ảnh giải pháp